生命脚步-森林巡检六足机器人 | 创意星球网优秀作品赏析
创意思想
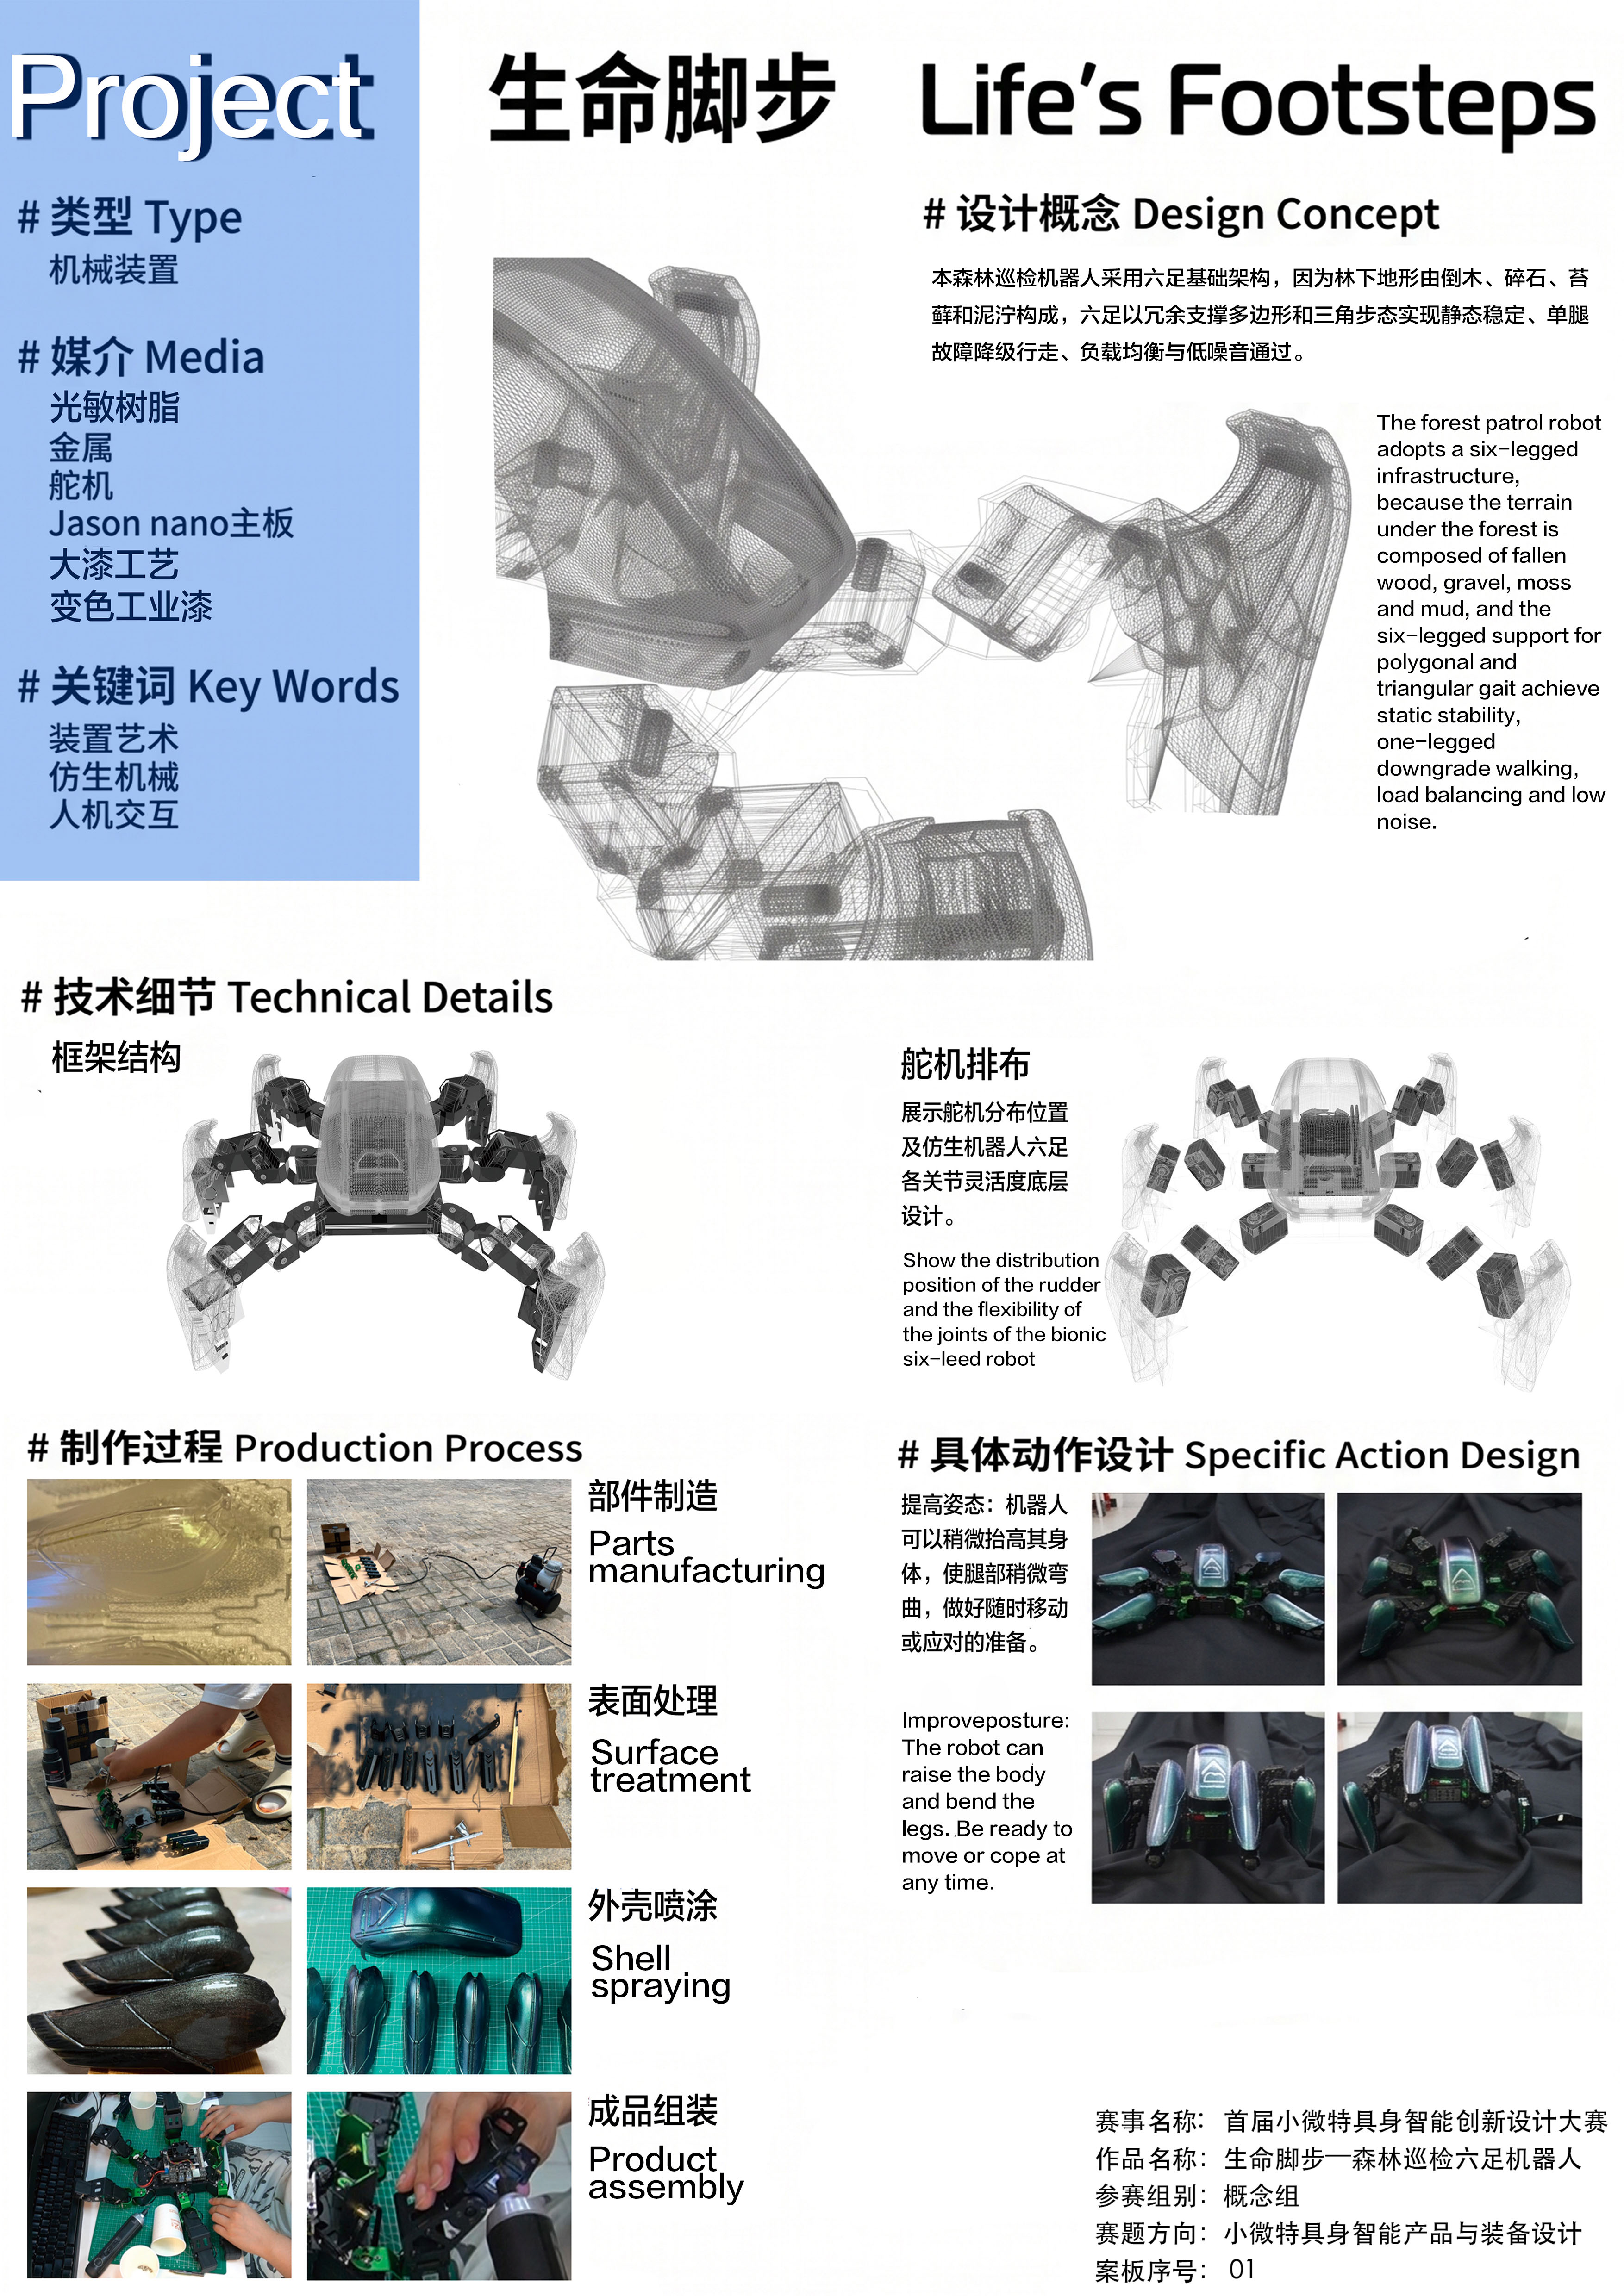
1. 本森林巡检机器人采用六足基础架构,因为林下地形由倒木、碎石、苔藓和泥泞构成,六足以冗余支撑多边形和三角步态实现静态稳定、单腿故障降级行走、负载均衡与低噪音通过。 2. 外壳采用天然大漆,因为大漆防腐、防虫、耐候、电绝缘且环保,能在高湿酸性林区长期免维护,替代易起泡剥落的合成涂层。 3. 整体设计遵循简约原则,以结构冗余替代控制复杂度、以材料耐久替代运维频率,使机器人稳定、耐久、低维护地执行森林巡检。
作品详情
1
1. 本森林巡检机器人采用六足基础架构,因为林下地形由倒木、碎石、苔藓和泥泞构成,六足以冗余支撑多边形和三角步态实现静态稳定、单腿故障降级行走、负载均衡与低噪音通过。 2. 外壳采用天然大漆,因为大漆防腐、防虫、耐候、电绝缘且环保,能在高湿酸性林区长期免维护,替代易起泡剥落的合成涂层。 3. 整体设计遵循简约原则,以结构冗余替代控制复杂度、以材料耐久替代运维频率,使机器人稳定、耐久、低维护地执行森林巡检。