断联不失控 | 创意星球网优秀作品赏析
创意思想
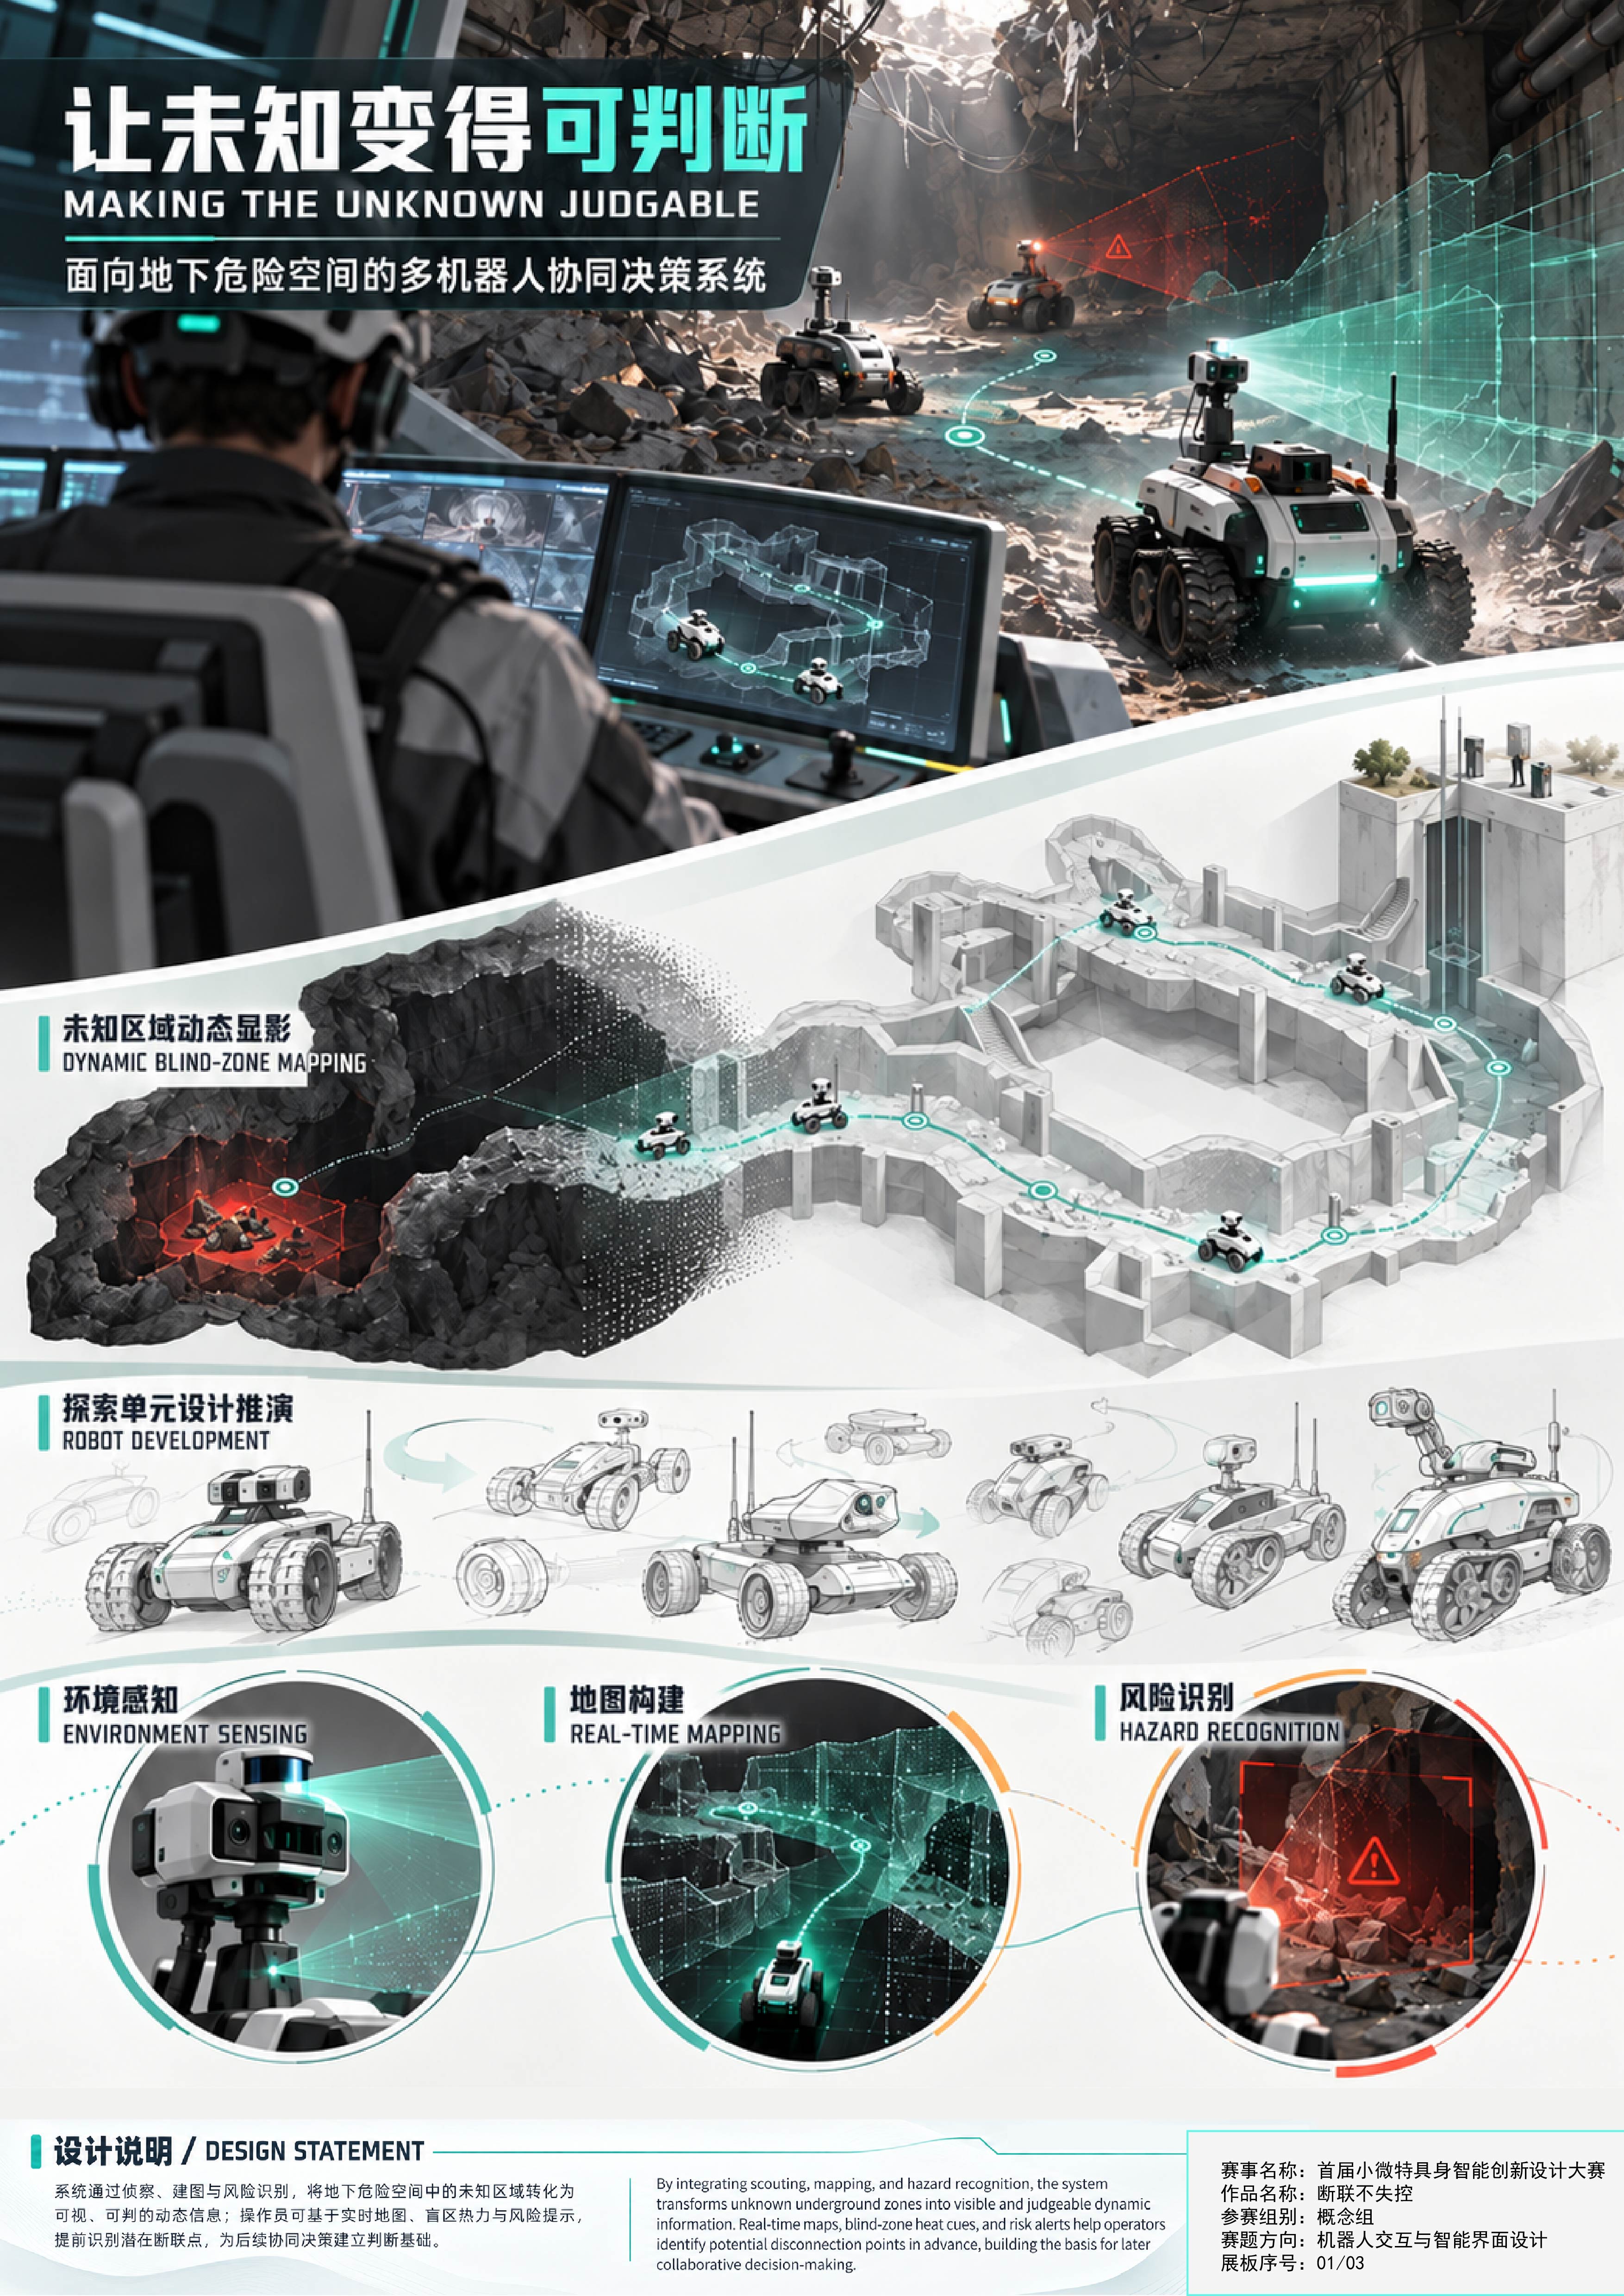
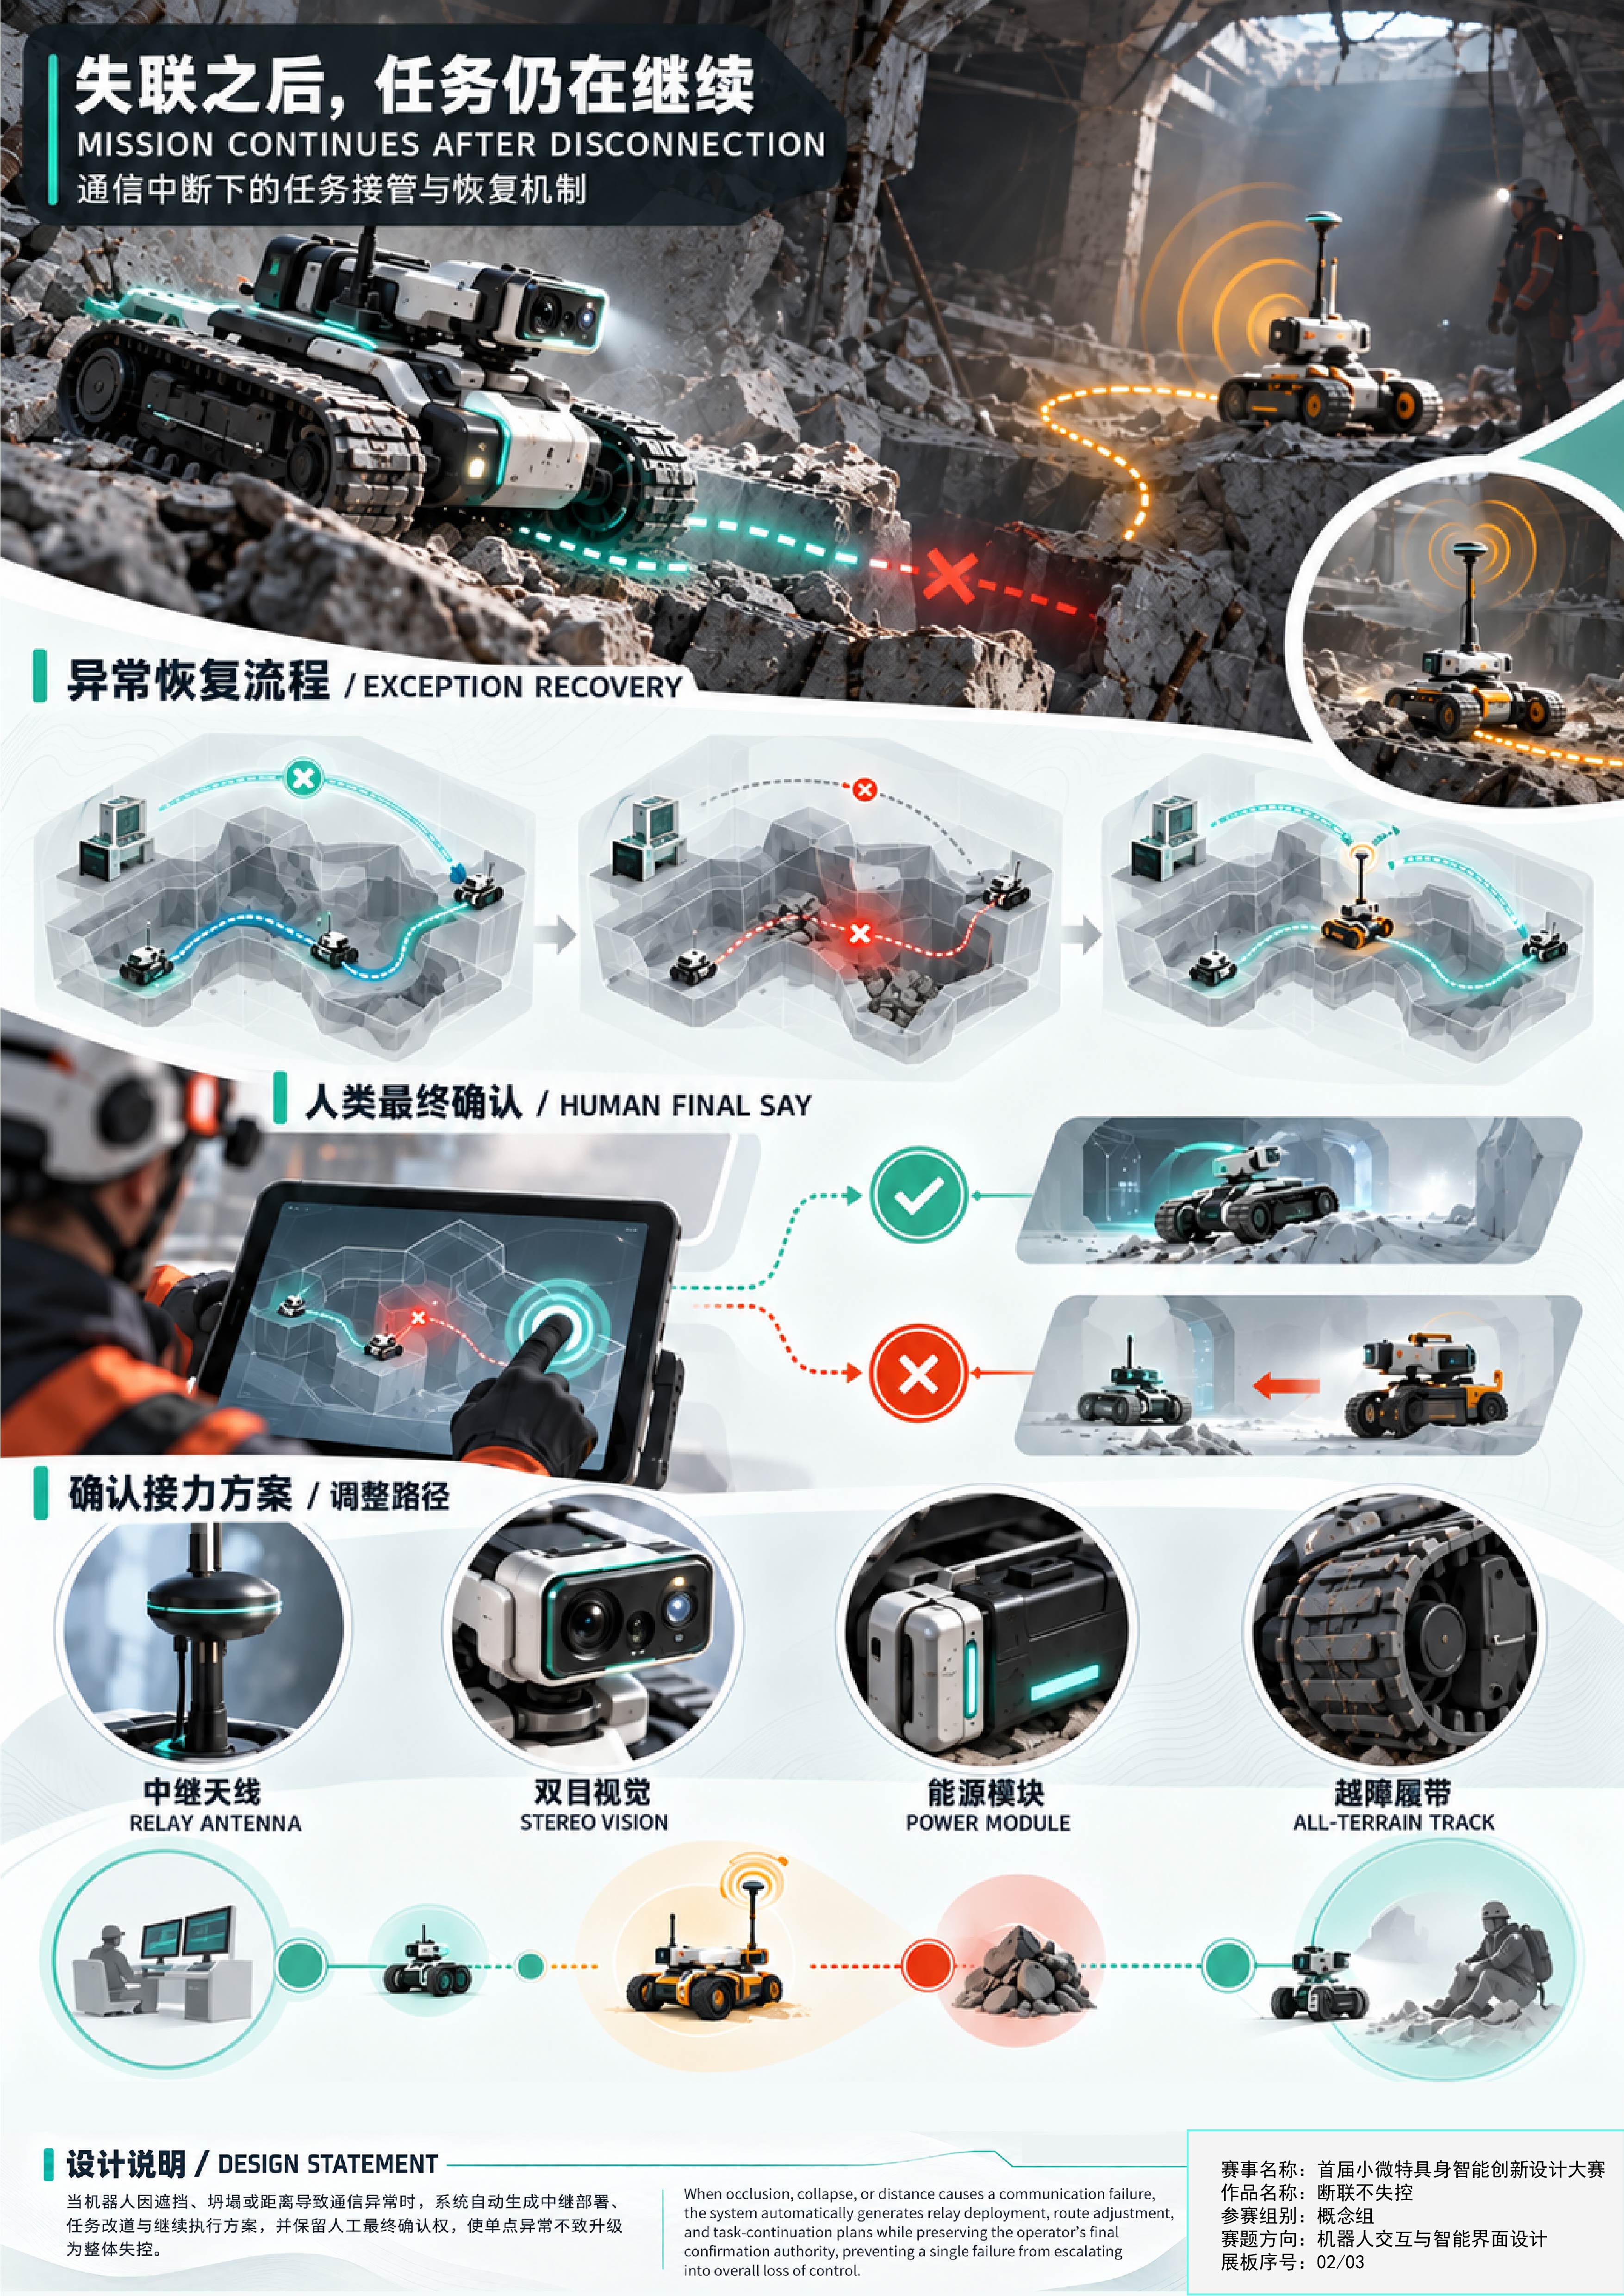
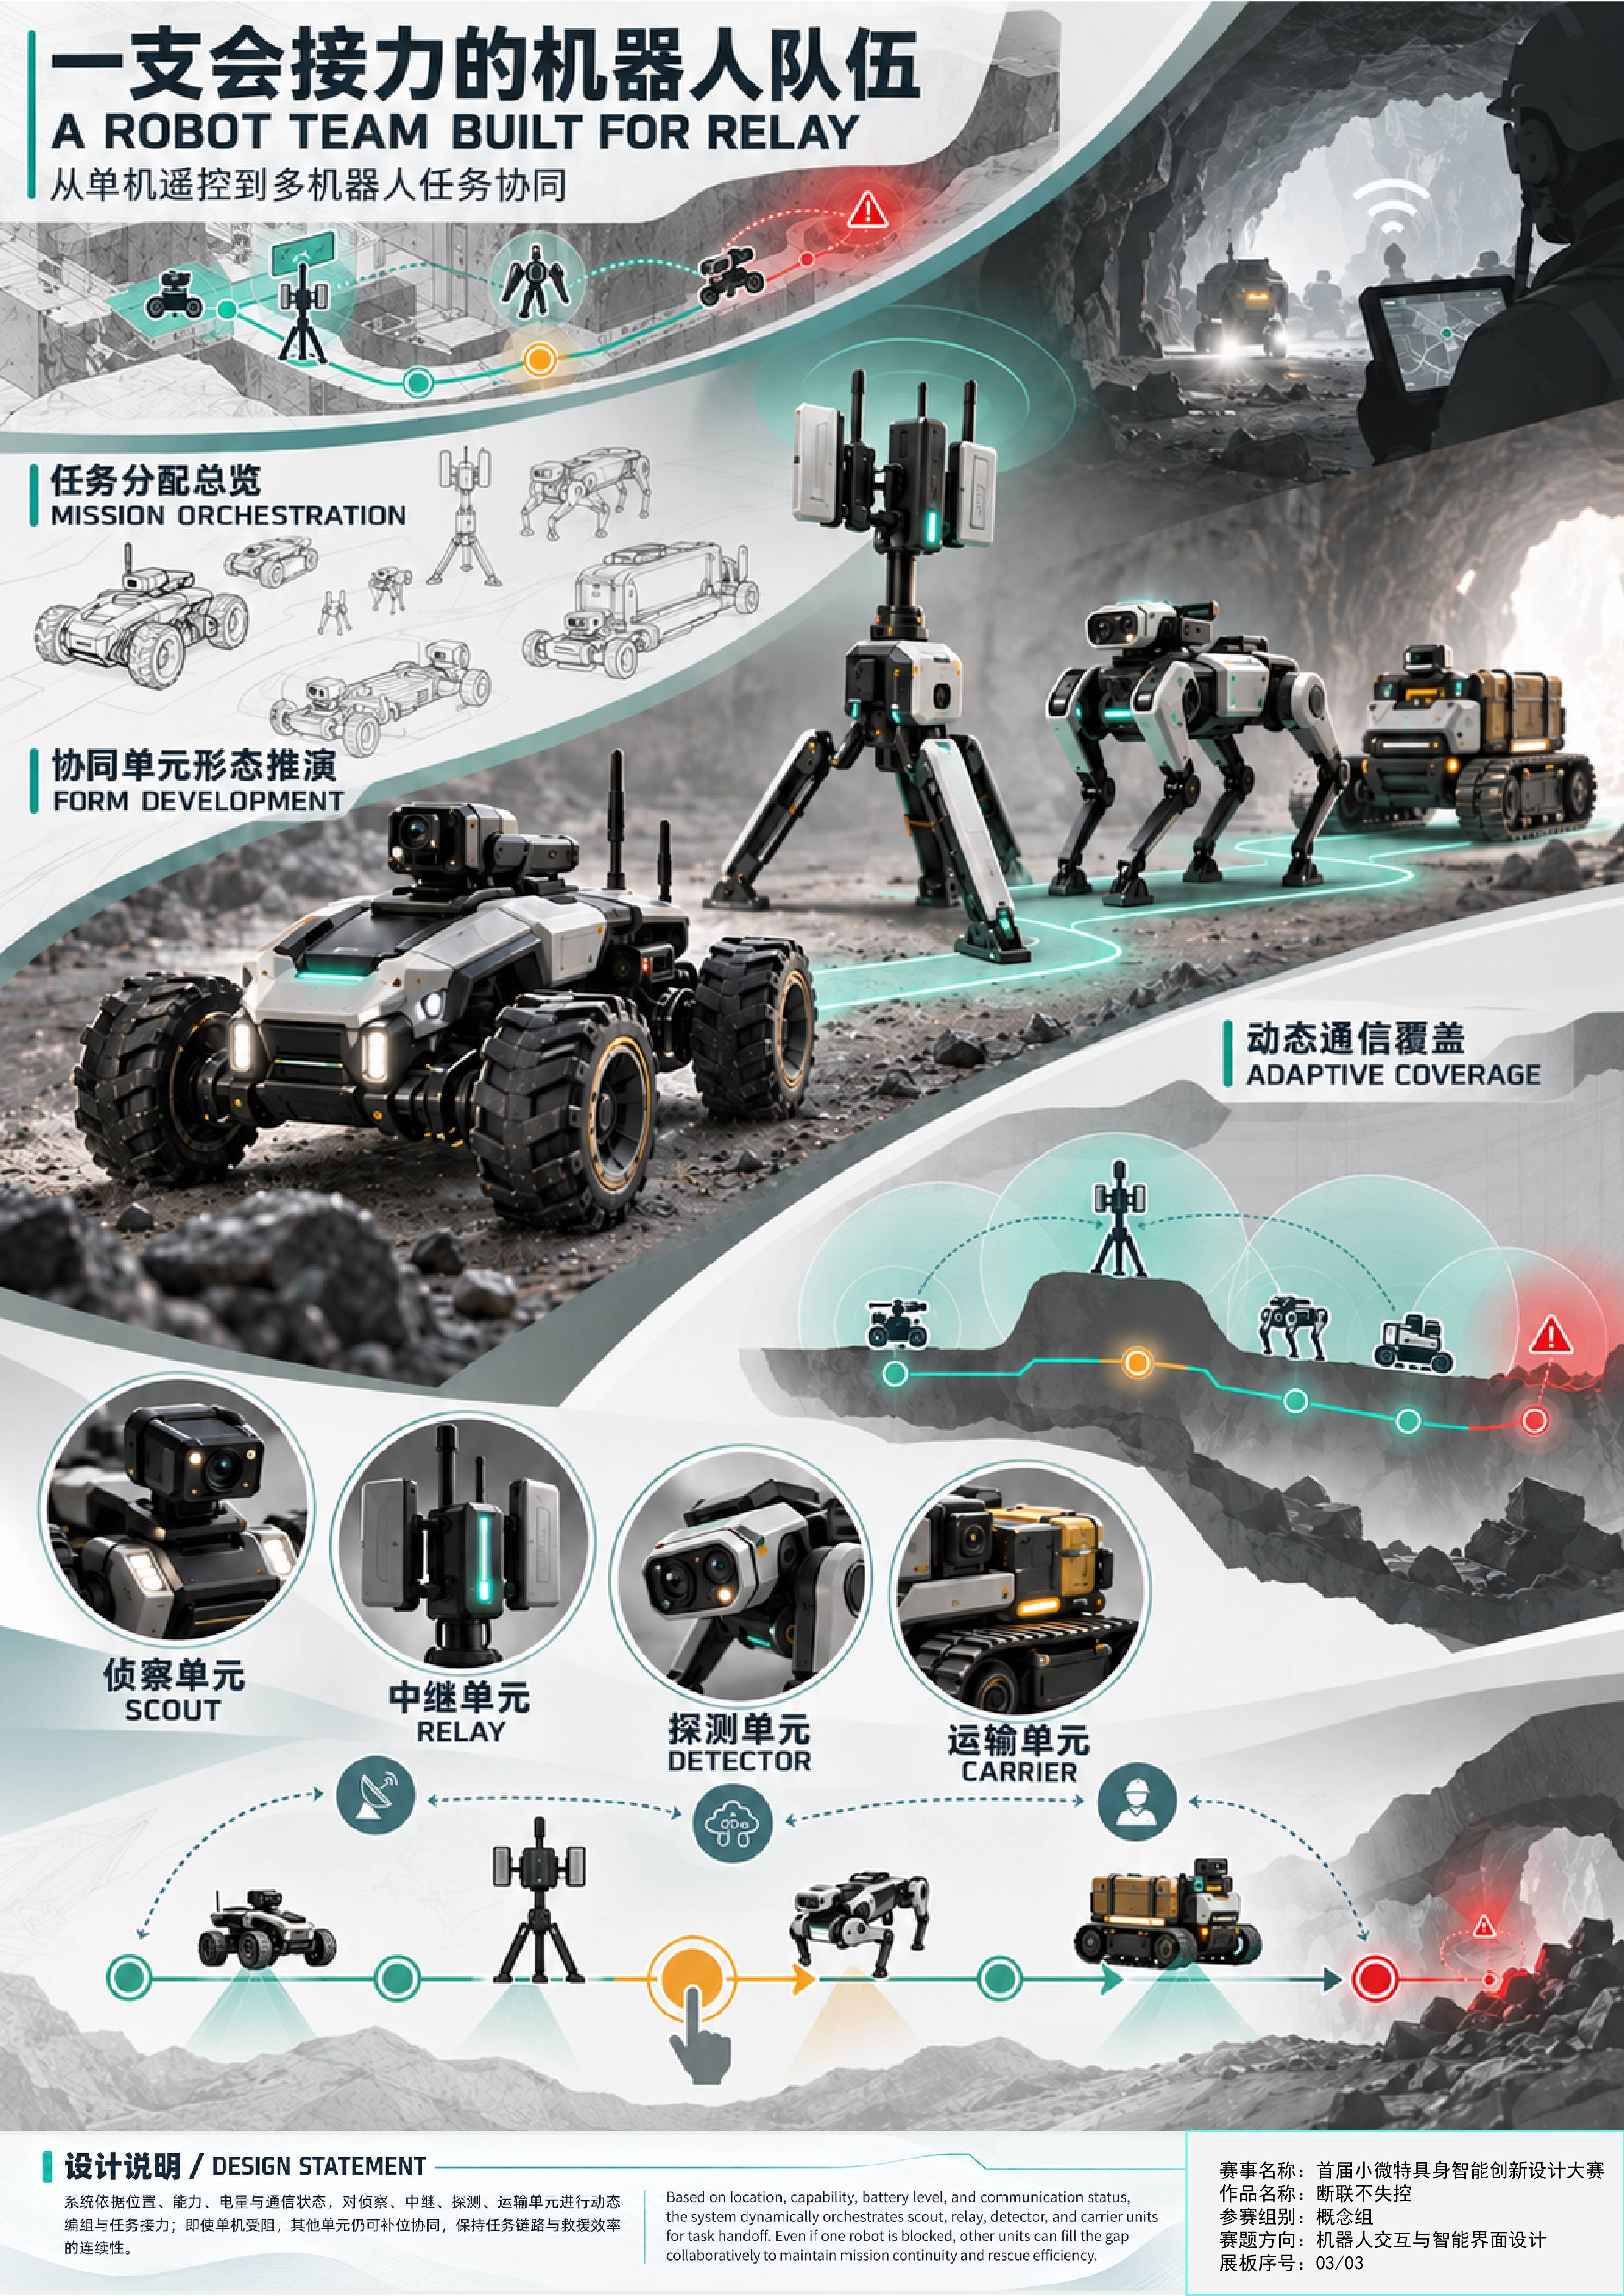
作品聚焦地下管廊、隧道及灾后废墟等高风险、弱通信环境,针对传统救援机器人在信号中断后任务停滞、信息丢失与控制失效的问题,构建多机器人协同探测与任务接力系统。 设计以“接力”为核心概念,将侦察、中继、探测与运输机器人组成可动态协作的任务队伍。当前方机器人进入通信盲区时,中继单元自主补位建立链路;当个别设备失联或故障时,其他机器人可根据已有地图、风险信息和任务进度接管任务,使探测行动持续推进。 视觉设计以贯穿地下空间的通信轨迹为线索,通过信号节点、探索路径与多机协同关系,将原本不可见的通信状态和决策过程转化为清晰可判断的信息。作品希望实现的不是“永不失联”,而是让系统在失联发生后依然能够判断、接管并继续行动——信号可以中断,任务不能停止。
作品详情
25