净巡者 | 创意星球网优秀作品赏析
创意思想
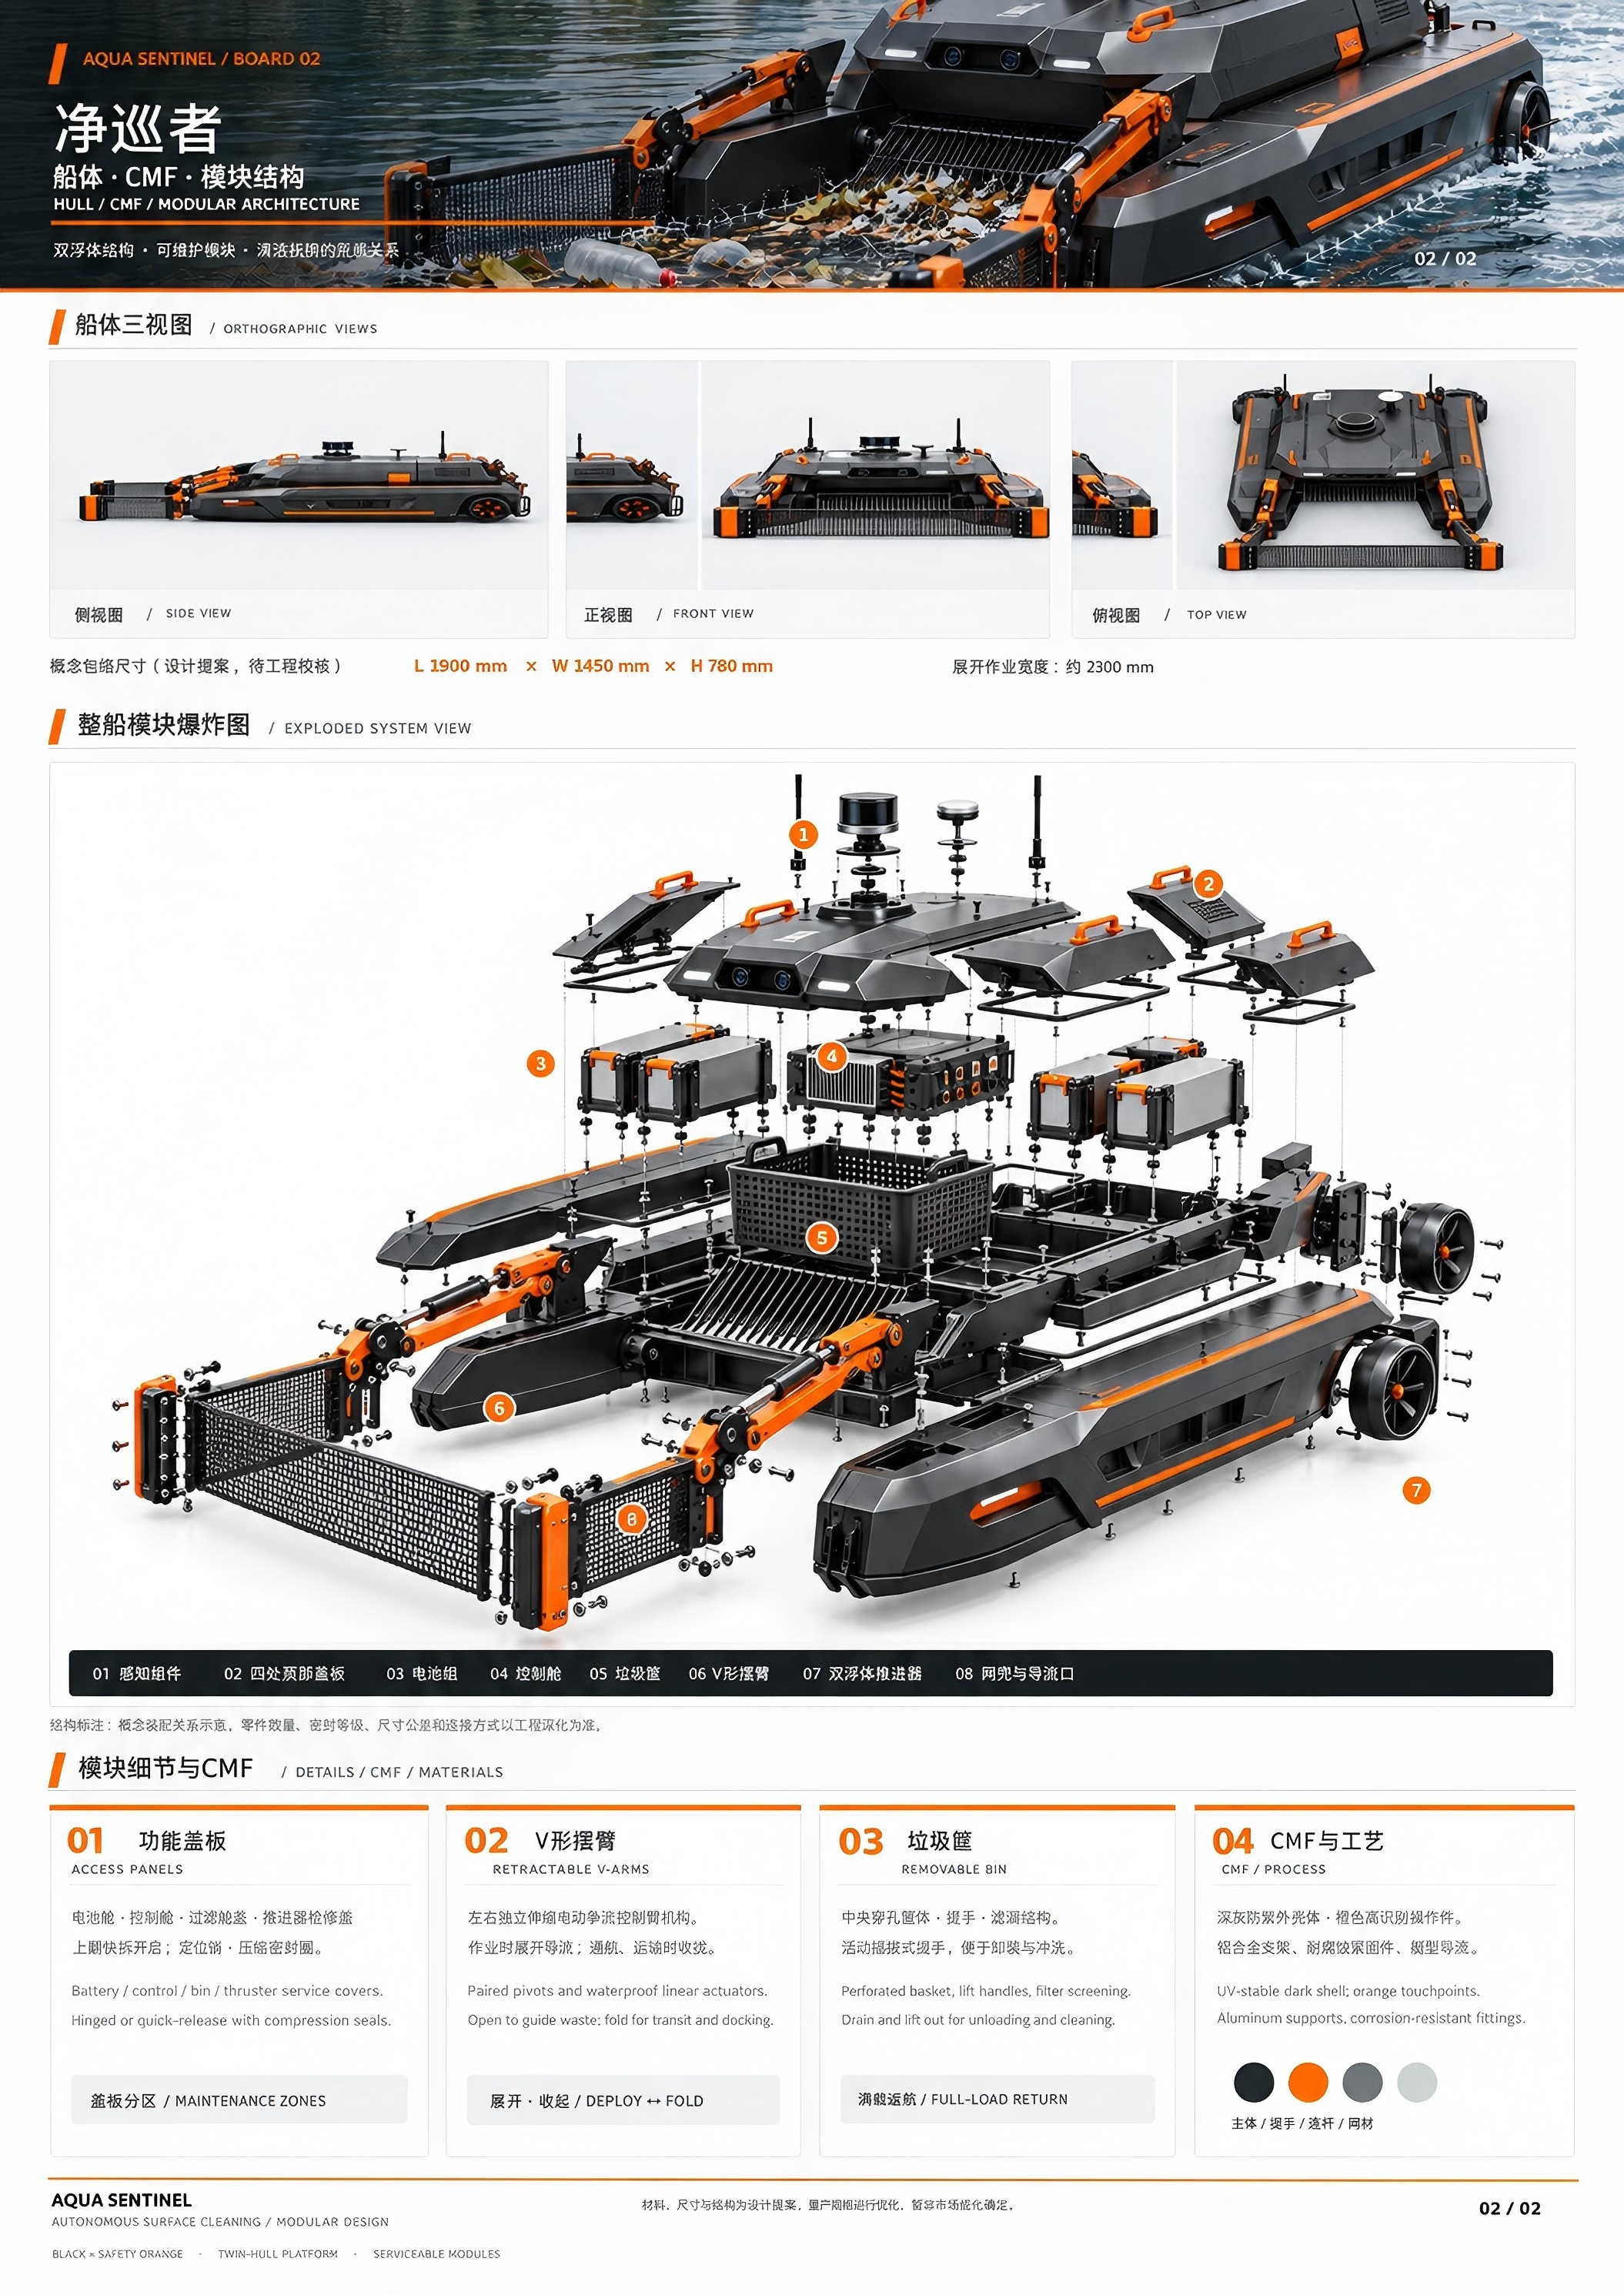
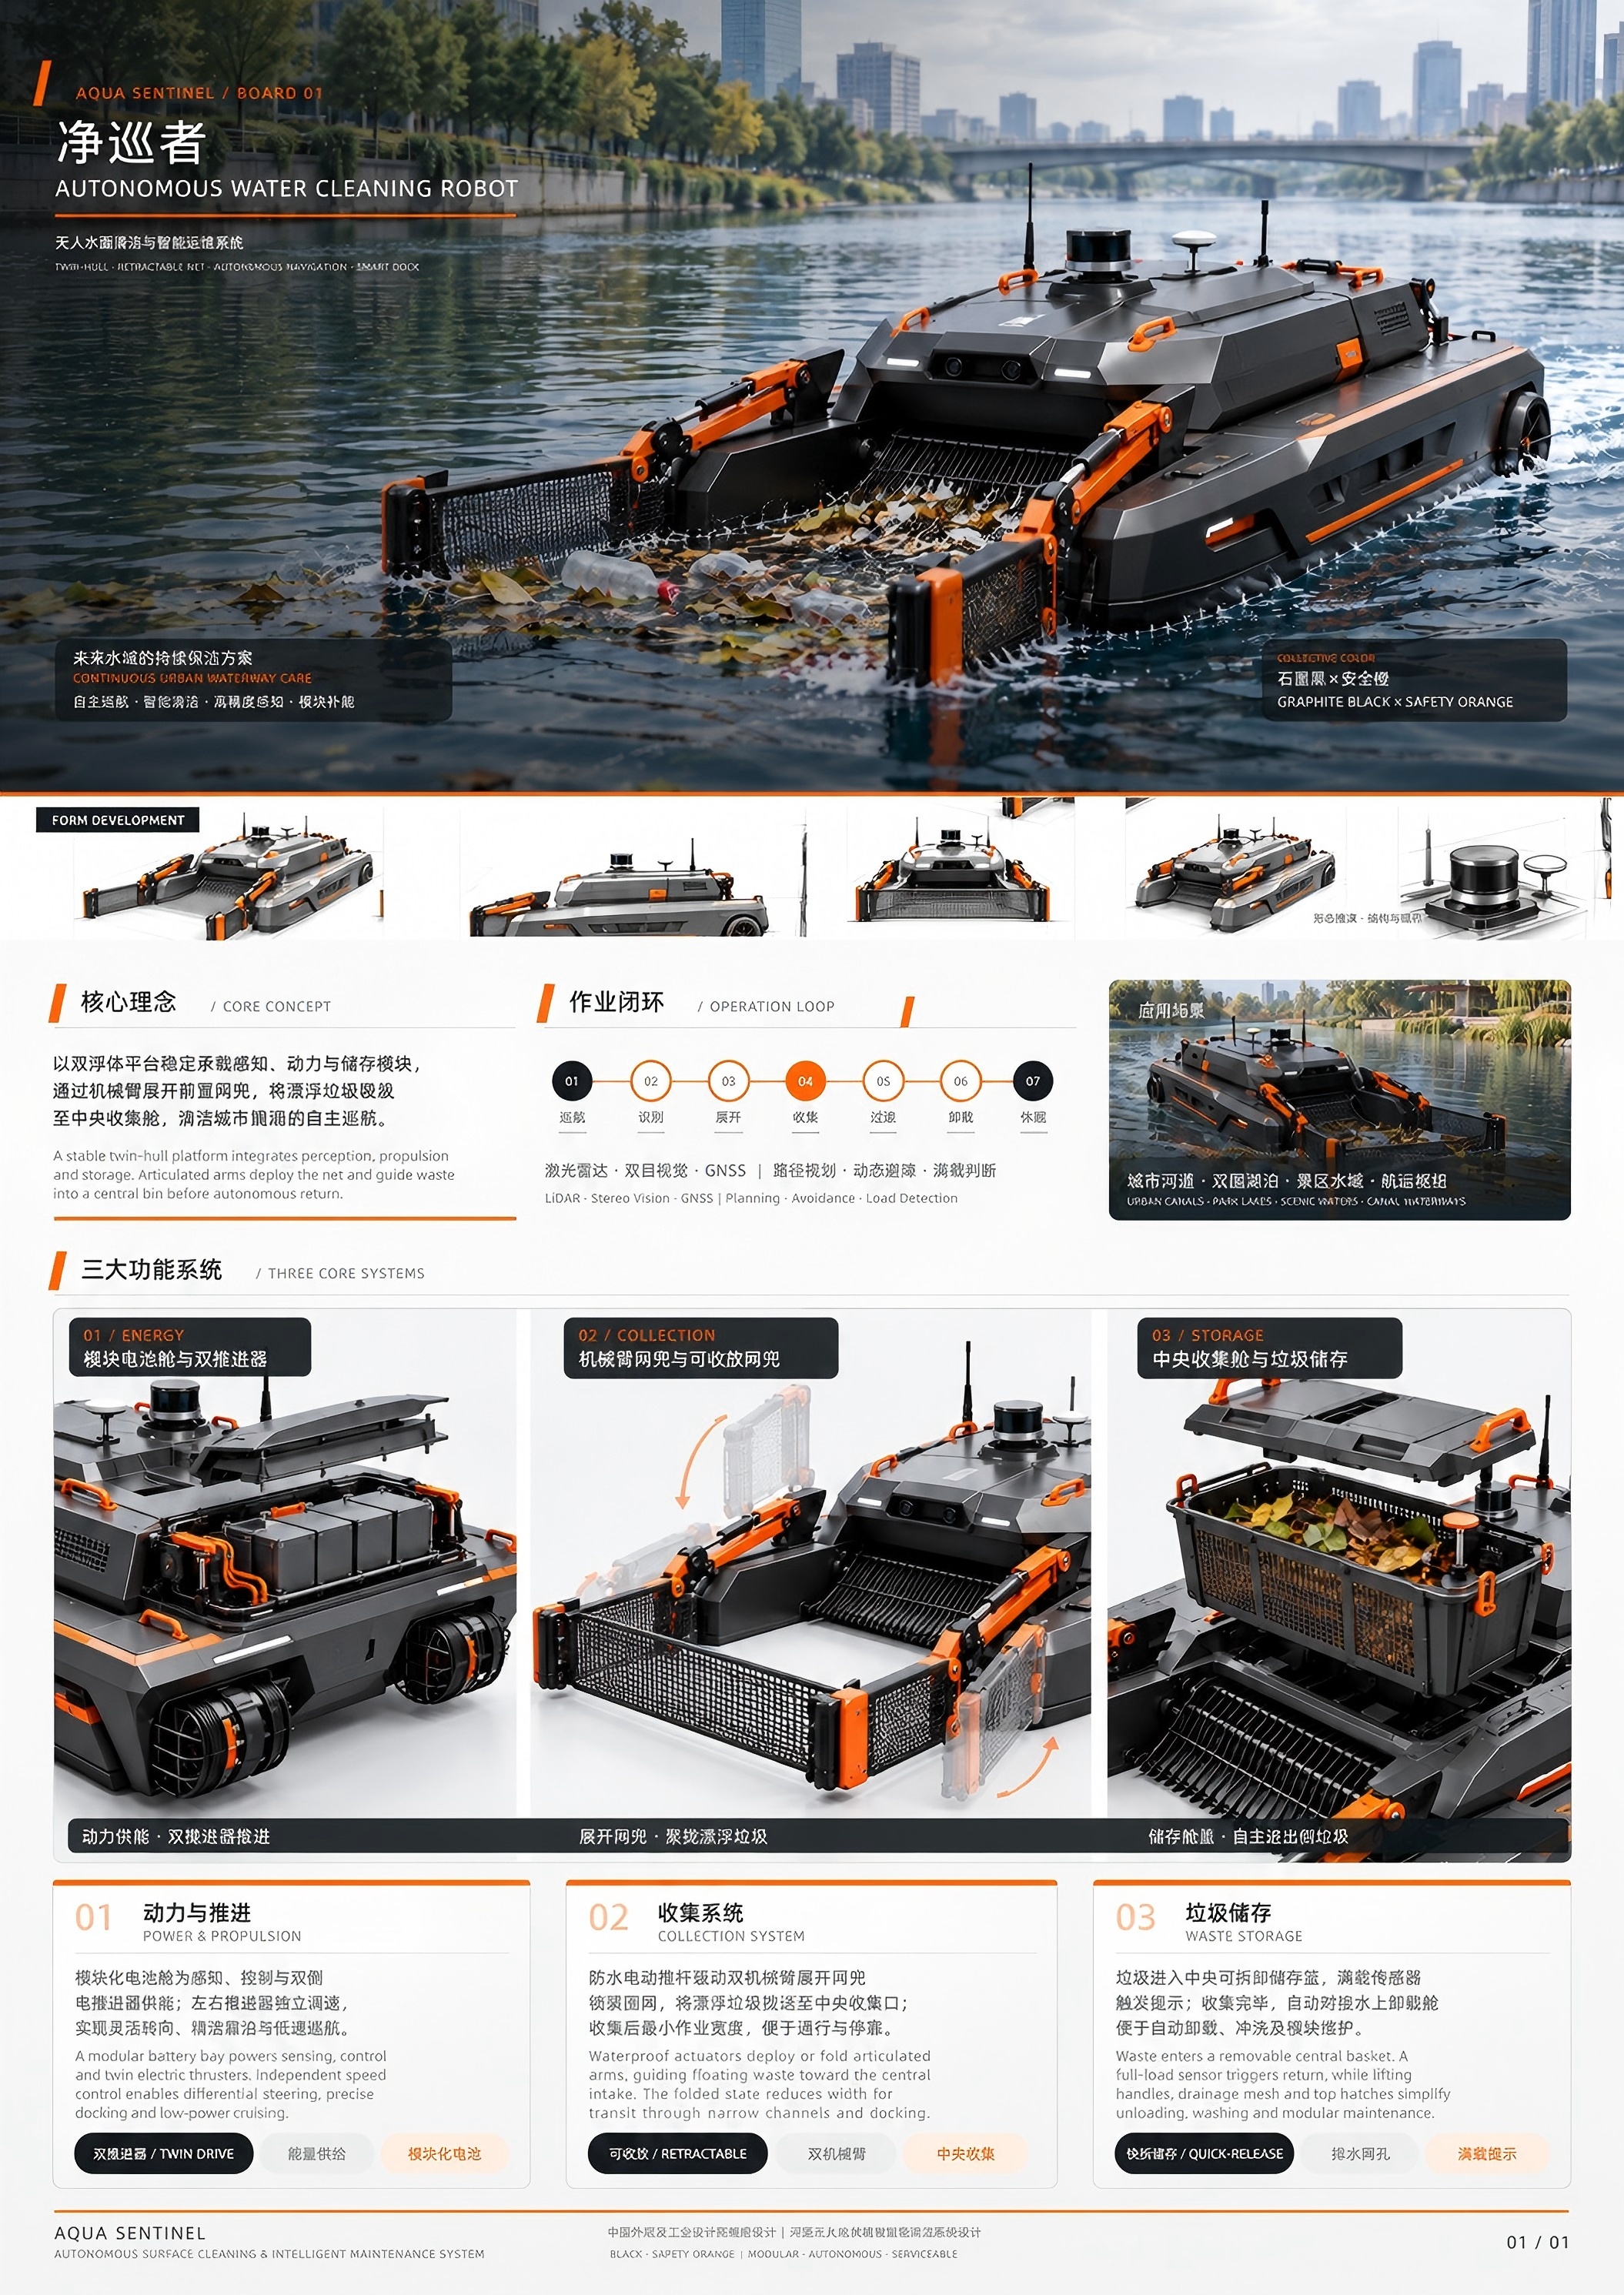
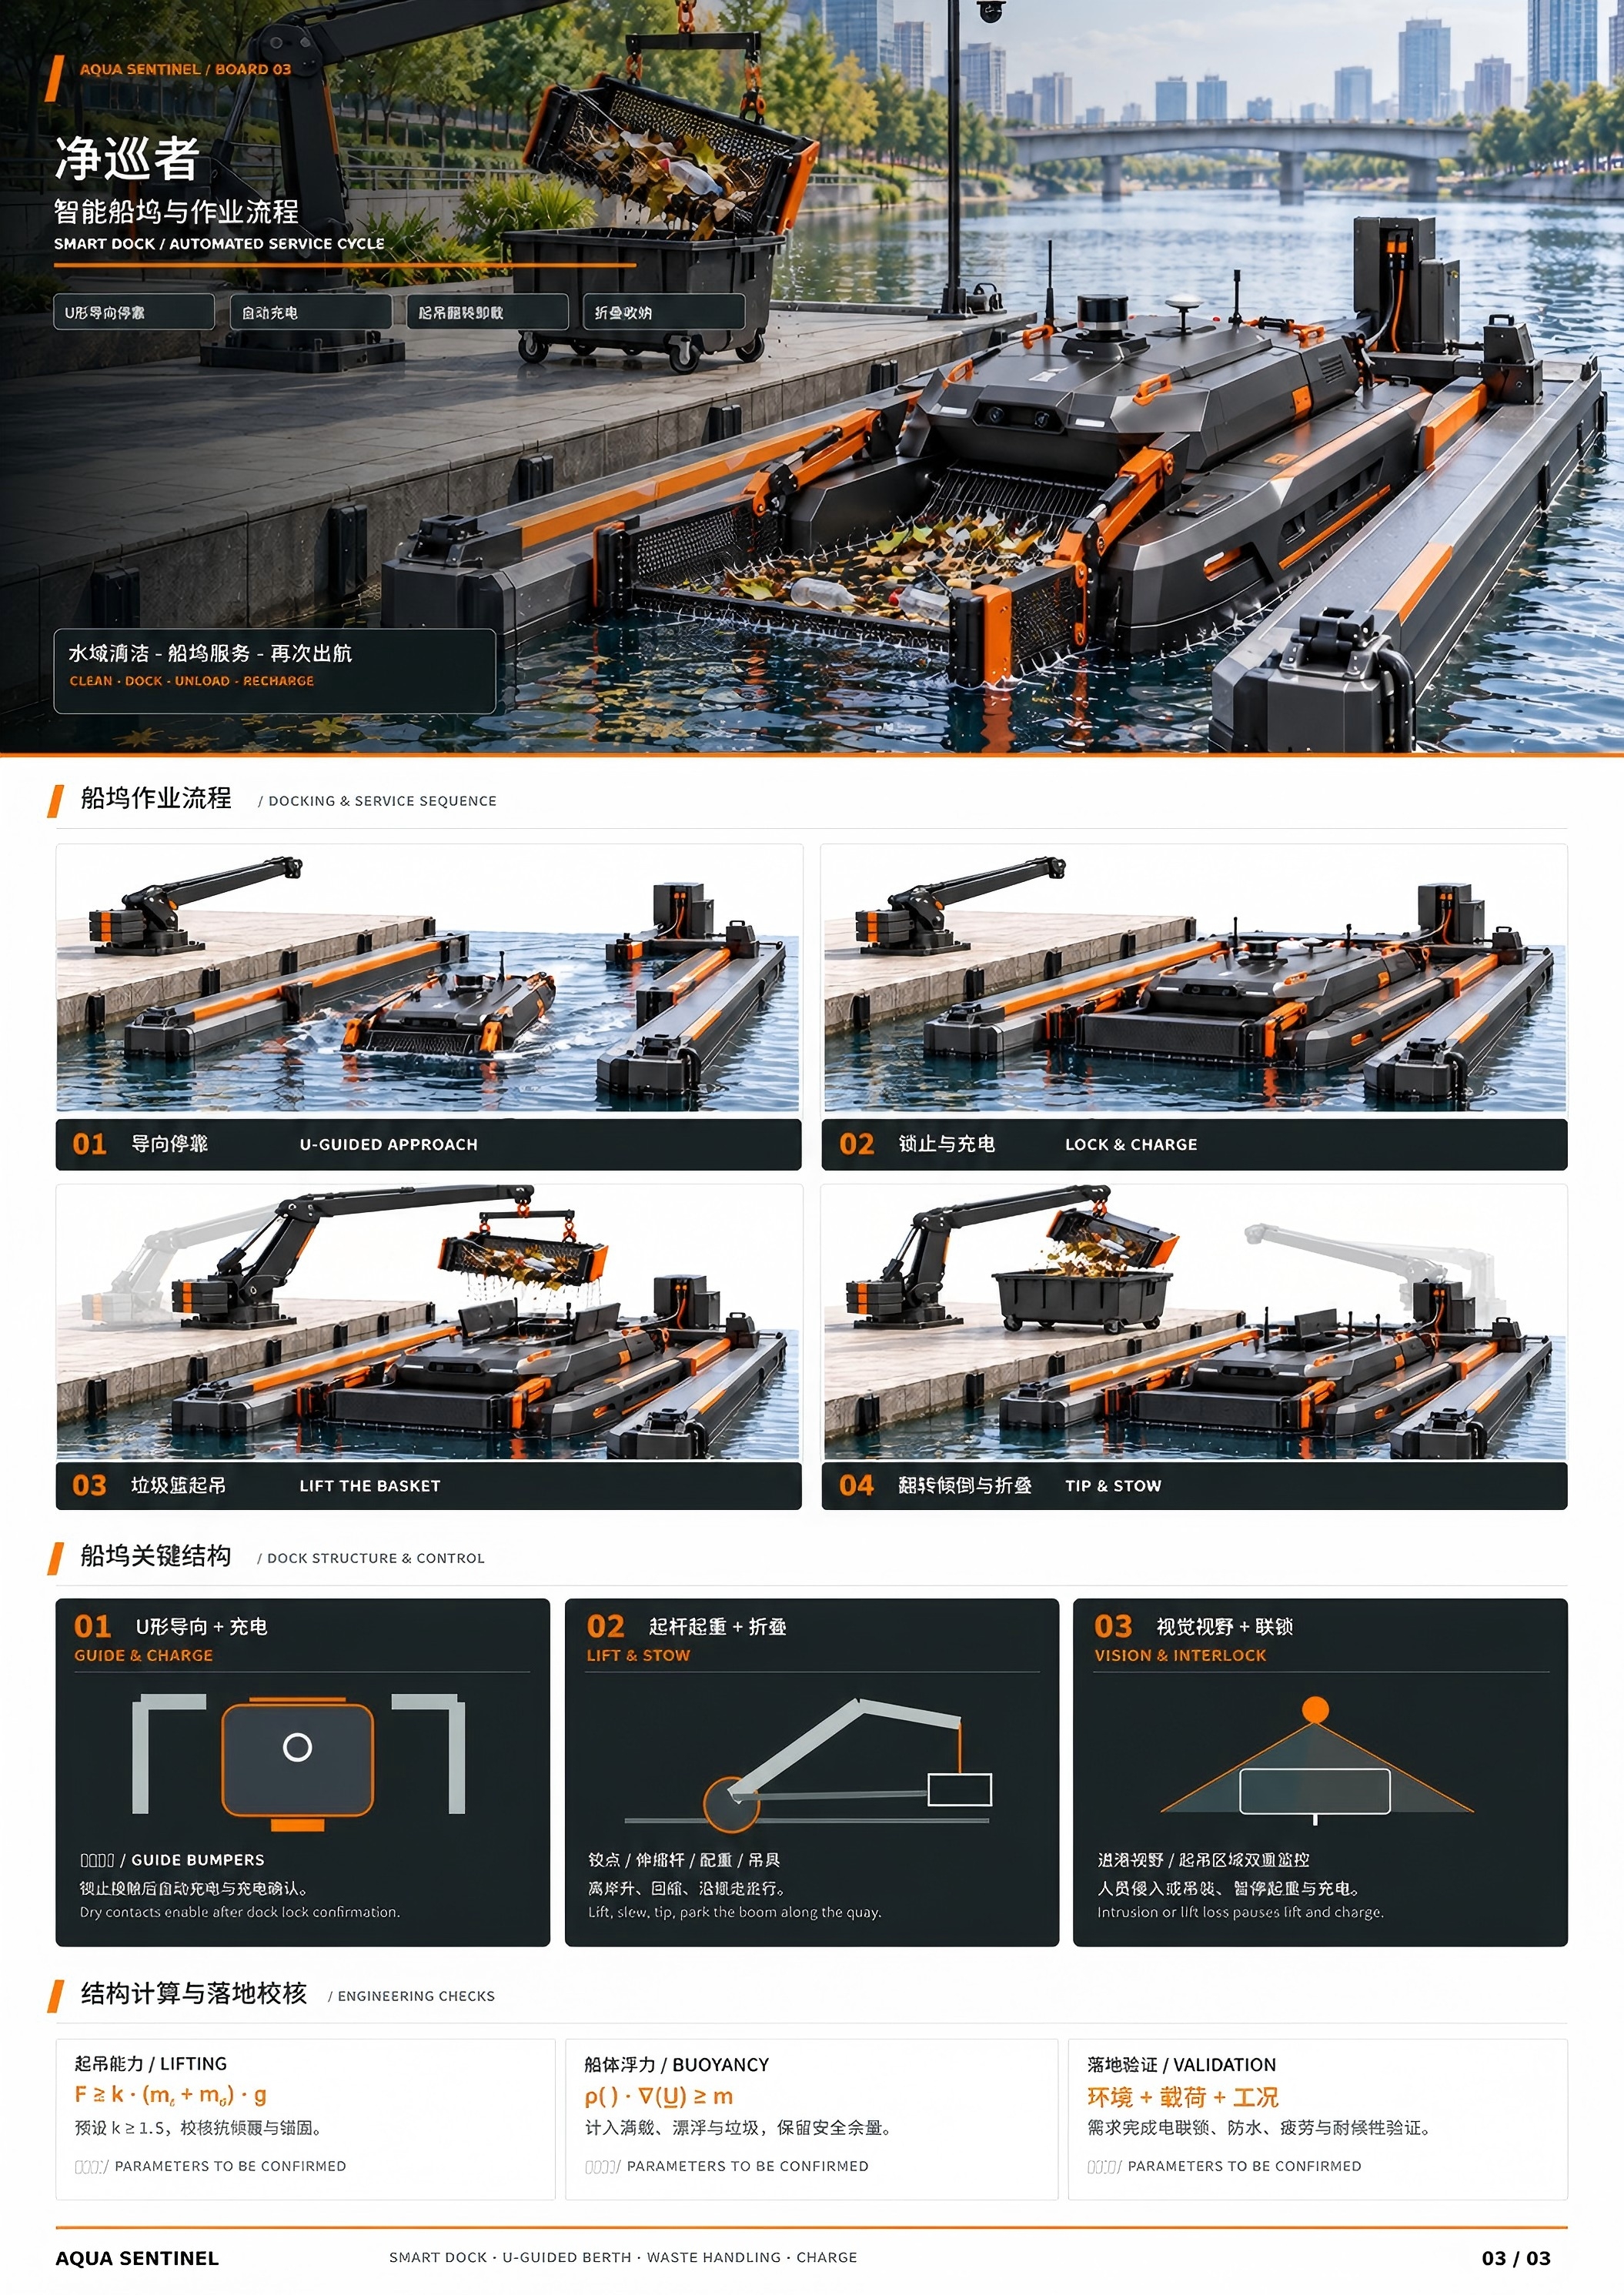
1. **可伸缩机械臂网兜收集结构,适配复杂水域环境** 机器人采用双浮体稳定船体,两侧搭载可伸缩 V 形摆臂与拦截网兜。作业时摆臂向外展开扩大收集幅宽,聚拢水面漂浮杂物;返航停靠时摆臂向内折叠收拢,缩小整机宽度,方便停靠、转运与存放。把分散漂浮垃圾汇聚至中央收集口,提升垃圾捕获效率,兼顾作业效率与停靠通过性。 2. **全流程自主作业闭环,配套智能船坞系统** 整套系统由清洁机器人 + 专用智能船坞组成。机器人依靠雷达、视觉、导航模块自主巡航清扫;垃圾篮满载后自动识别,自主导航返回船坞;完成 U 型导向停靠、自动充电,船坞机械起重机构直接将整机垃圾篮起吊、翻转卸料,卸料完成后机器人再次出发作业。完成**清扫‑返航‑充电‑卸料‑再出航**完整自动化循环,大幅减少人力介入。 3. **高度模块化拆装设计,降低维护检修门槛** 整机采用 CMF 模块化架构,动力电池组、控制舱、垃圾篮、推进器、机械摆臂均为独立可拆装模块。功能盖板可快速开启,关键部件无需拆解整机即可检修更换;垃圾篮为可提拿抽拉式结构,便于清洗维护。模块化设计便于后期维修更换零部件,降低设备运维成本,适配市政设备日常保养需求。 4. **稳定双浮体船体架构,兼顾航行稳定性与环境适应性** 双浮体船体保障水面作业抗浪稳定性,双侧独立推进机构,实现灵活转向、低速巡航,适合内河湖泊相对平缓水域。硬件充分考虑水上工况,做到防水密封、耐腐蚀,硬件配色区分主体壳体与操作提示件,维修人员可快速识别操作点位。
作品详情
32