穿隙GAP-EYE ⾯向城市建筑坍塌搜救的可回收刚柔混合侦察机器⼈ | 创意星球网优秀作品赏析
创意思想
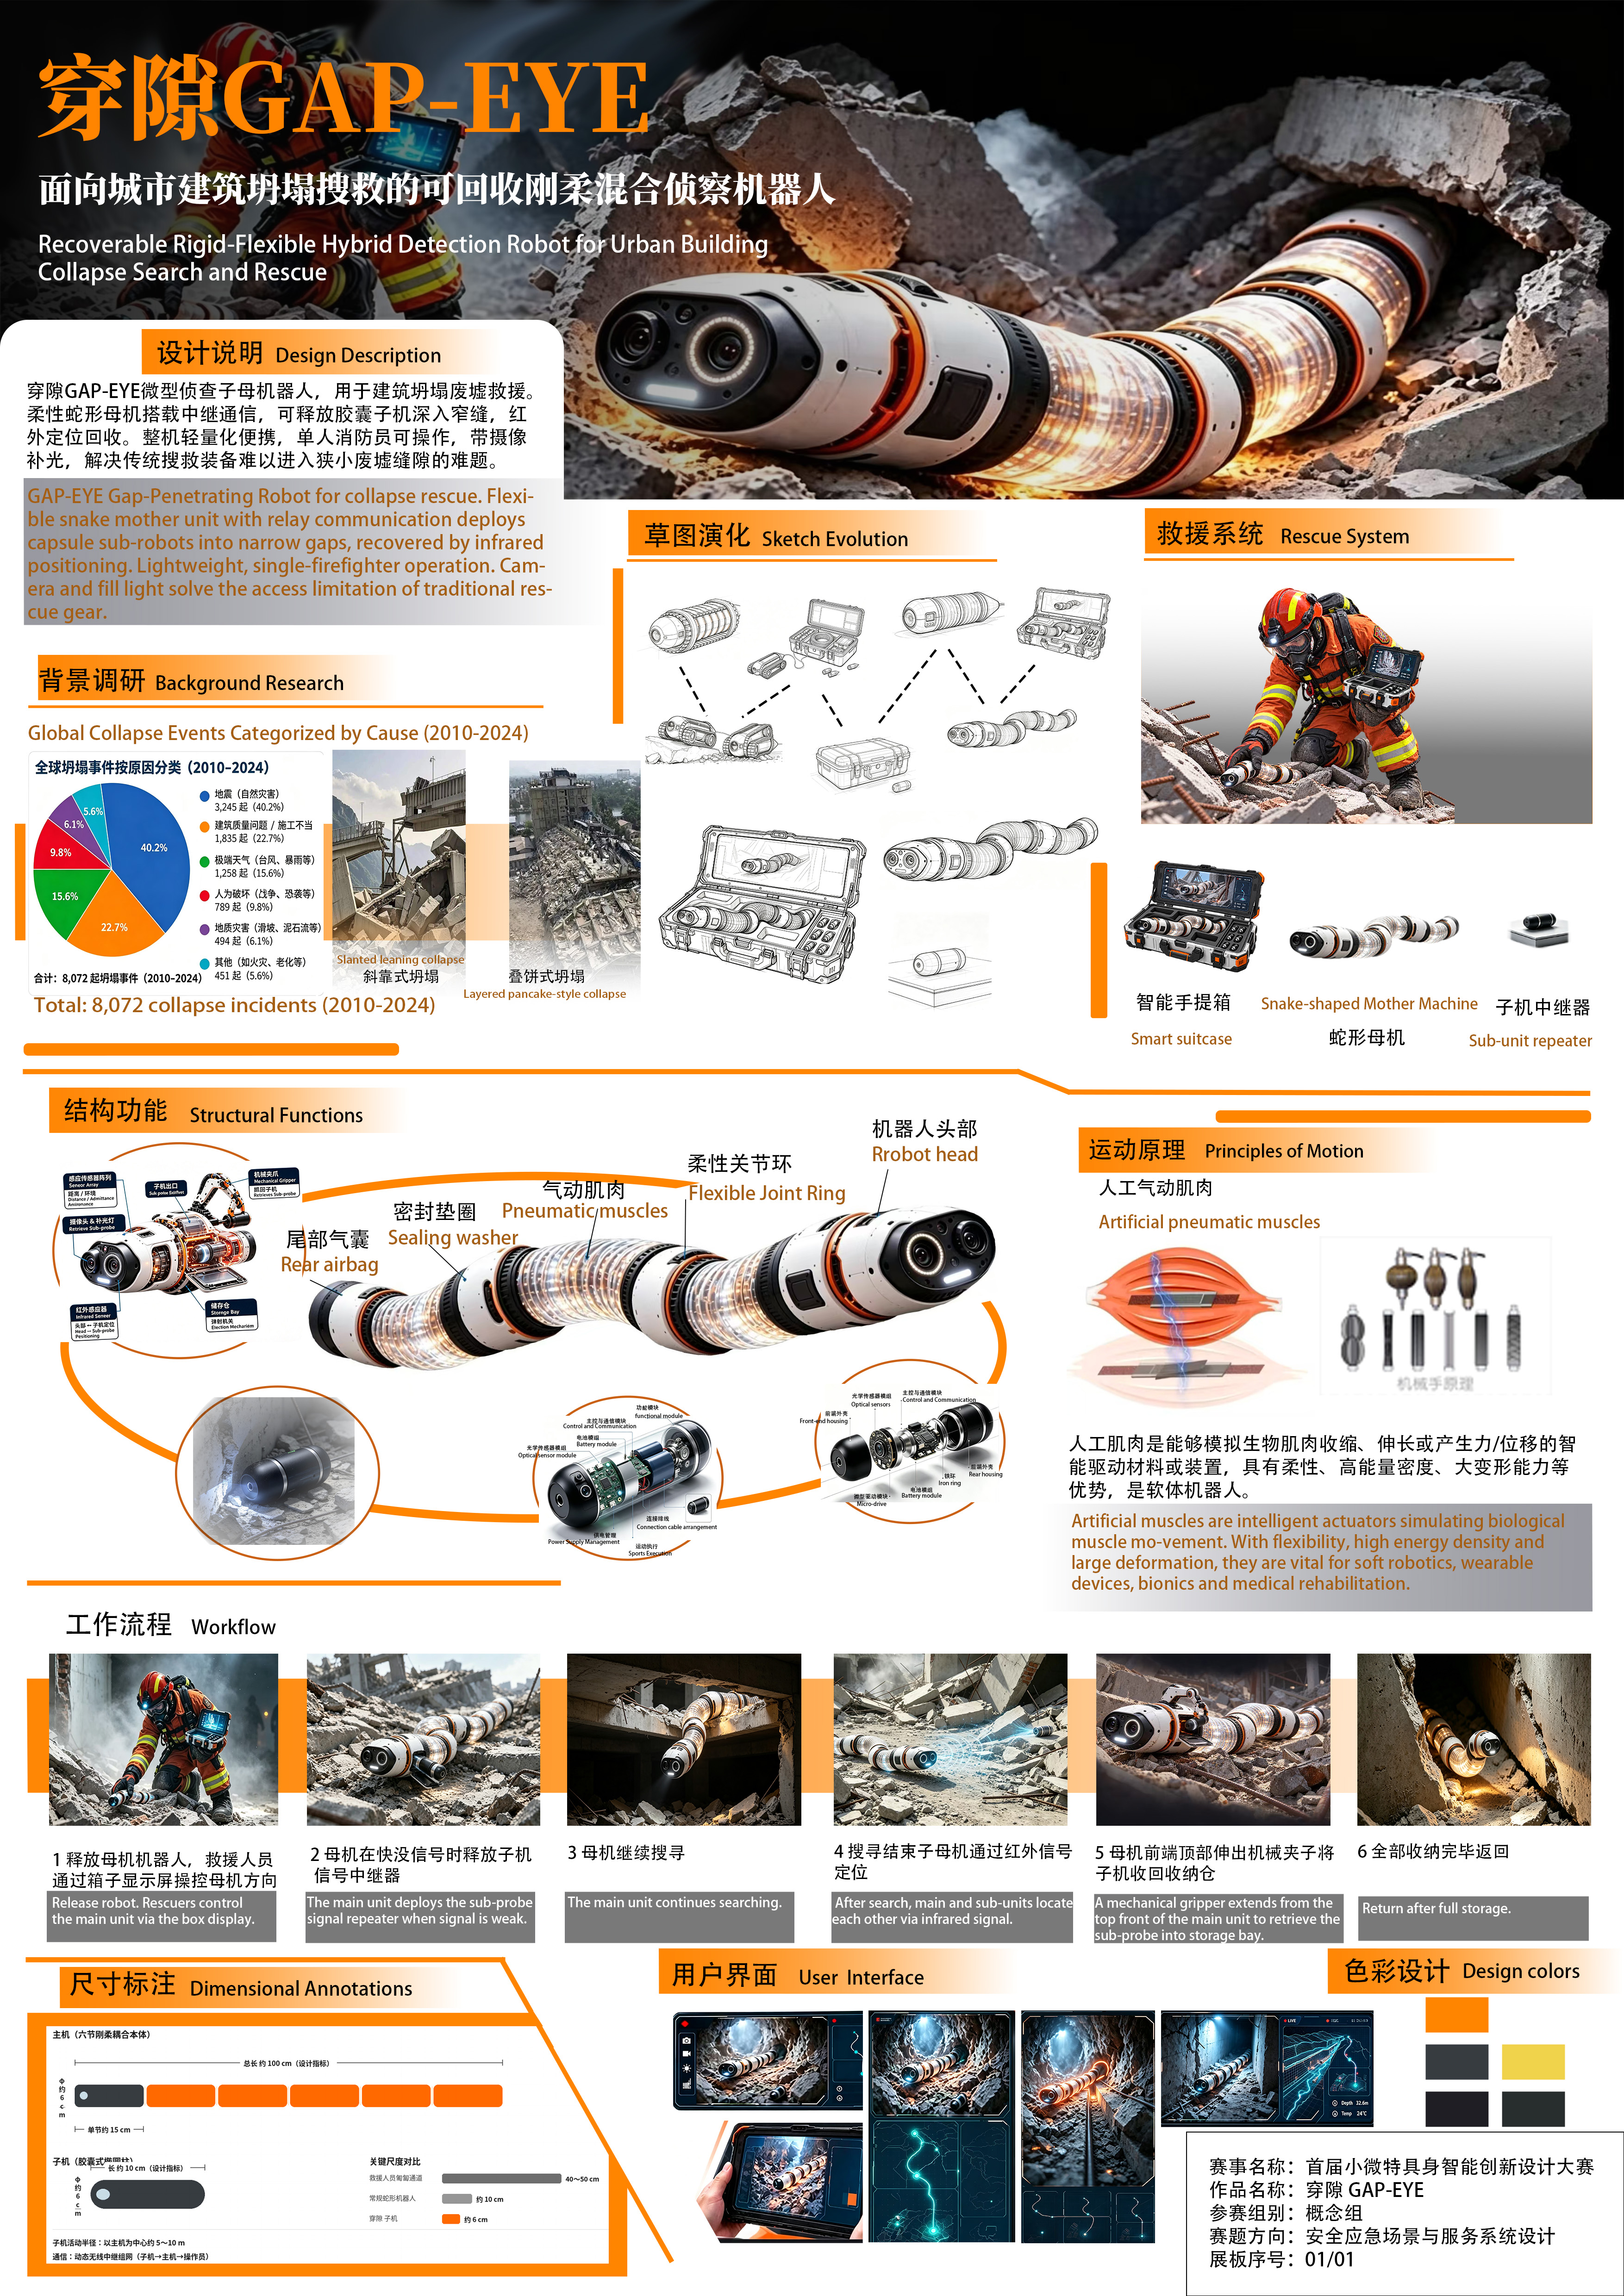
穿隙 GAP-EYE 的创意思想,是 "以柔入隙,以小见大" 。我们没有去造一台更强的破拆机器,而是重新审视救援中最紧迫的缺口——在人进入危险之前,需要先"看得见"。于是项目把机器人定位为前置侦察者:以头部刚性、后部柔形变体的刚柔耦合主机,配合厘米级胶囊子机,切入救援人员(40~50cm)与常规蛇形机器人(约10cm)都无法进入的尺度空白;以气动人工肌肉模仿蚯蚓蠕动,师法自然地化解"驱动力与通过性"的矛盾,并让运动可逆、能原路撤出;再通过子母协同与动态无线中继,把多机采集的零散数据汇聚到 AI 终端,融合成废墟内部地图与侦察报告。整套设计由"一个探头"升华为"一张全局图",最终让每一次救援都从"知道"开始——穿隙不替人冒险,而是替人先看见,用厘米级的身躯,抵达生命的最后一米。
作品详情
30