清巡城市河道自主清洁机器人系统 | 创意星球网优秀作品赏析
创意思想
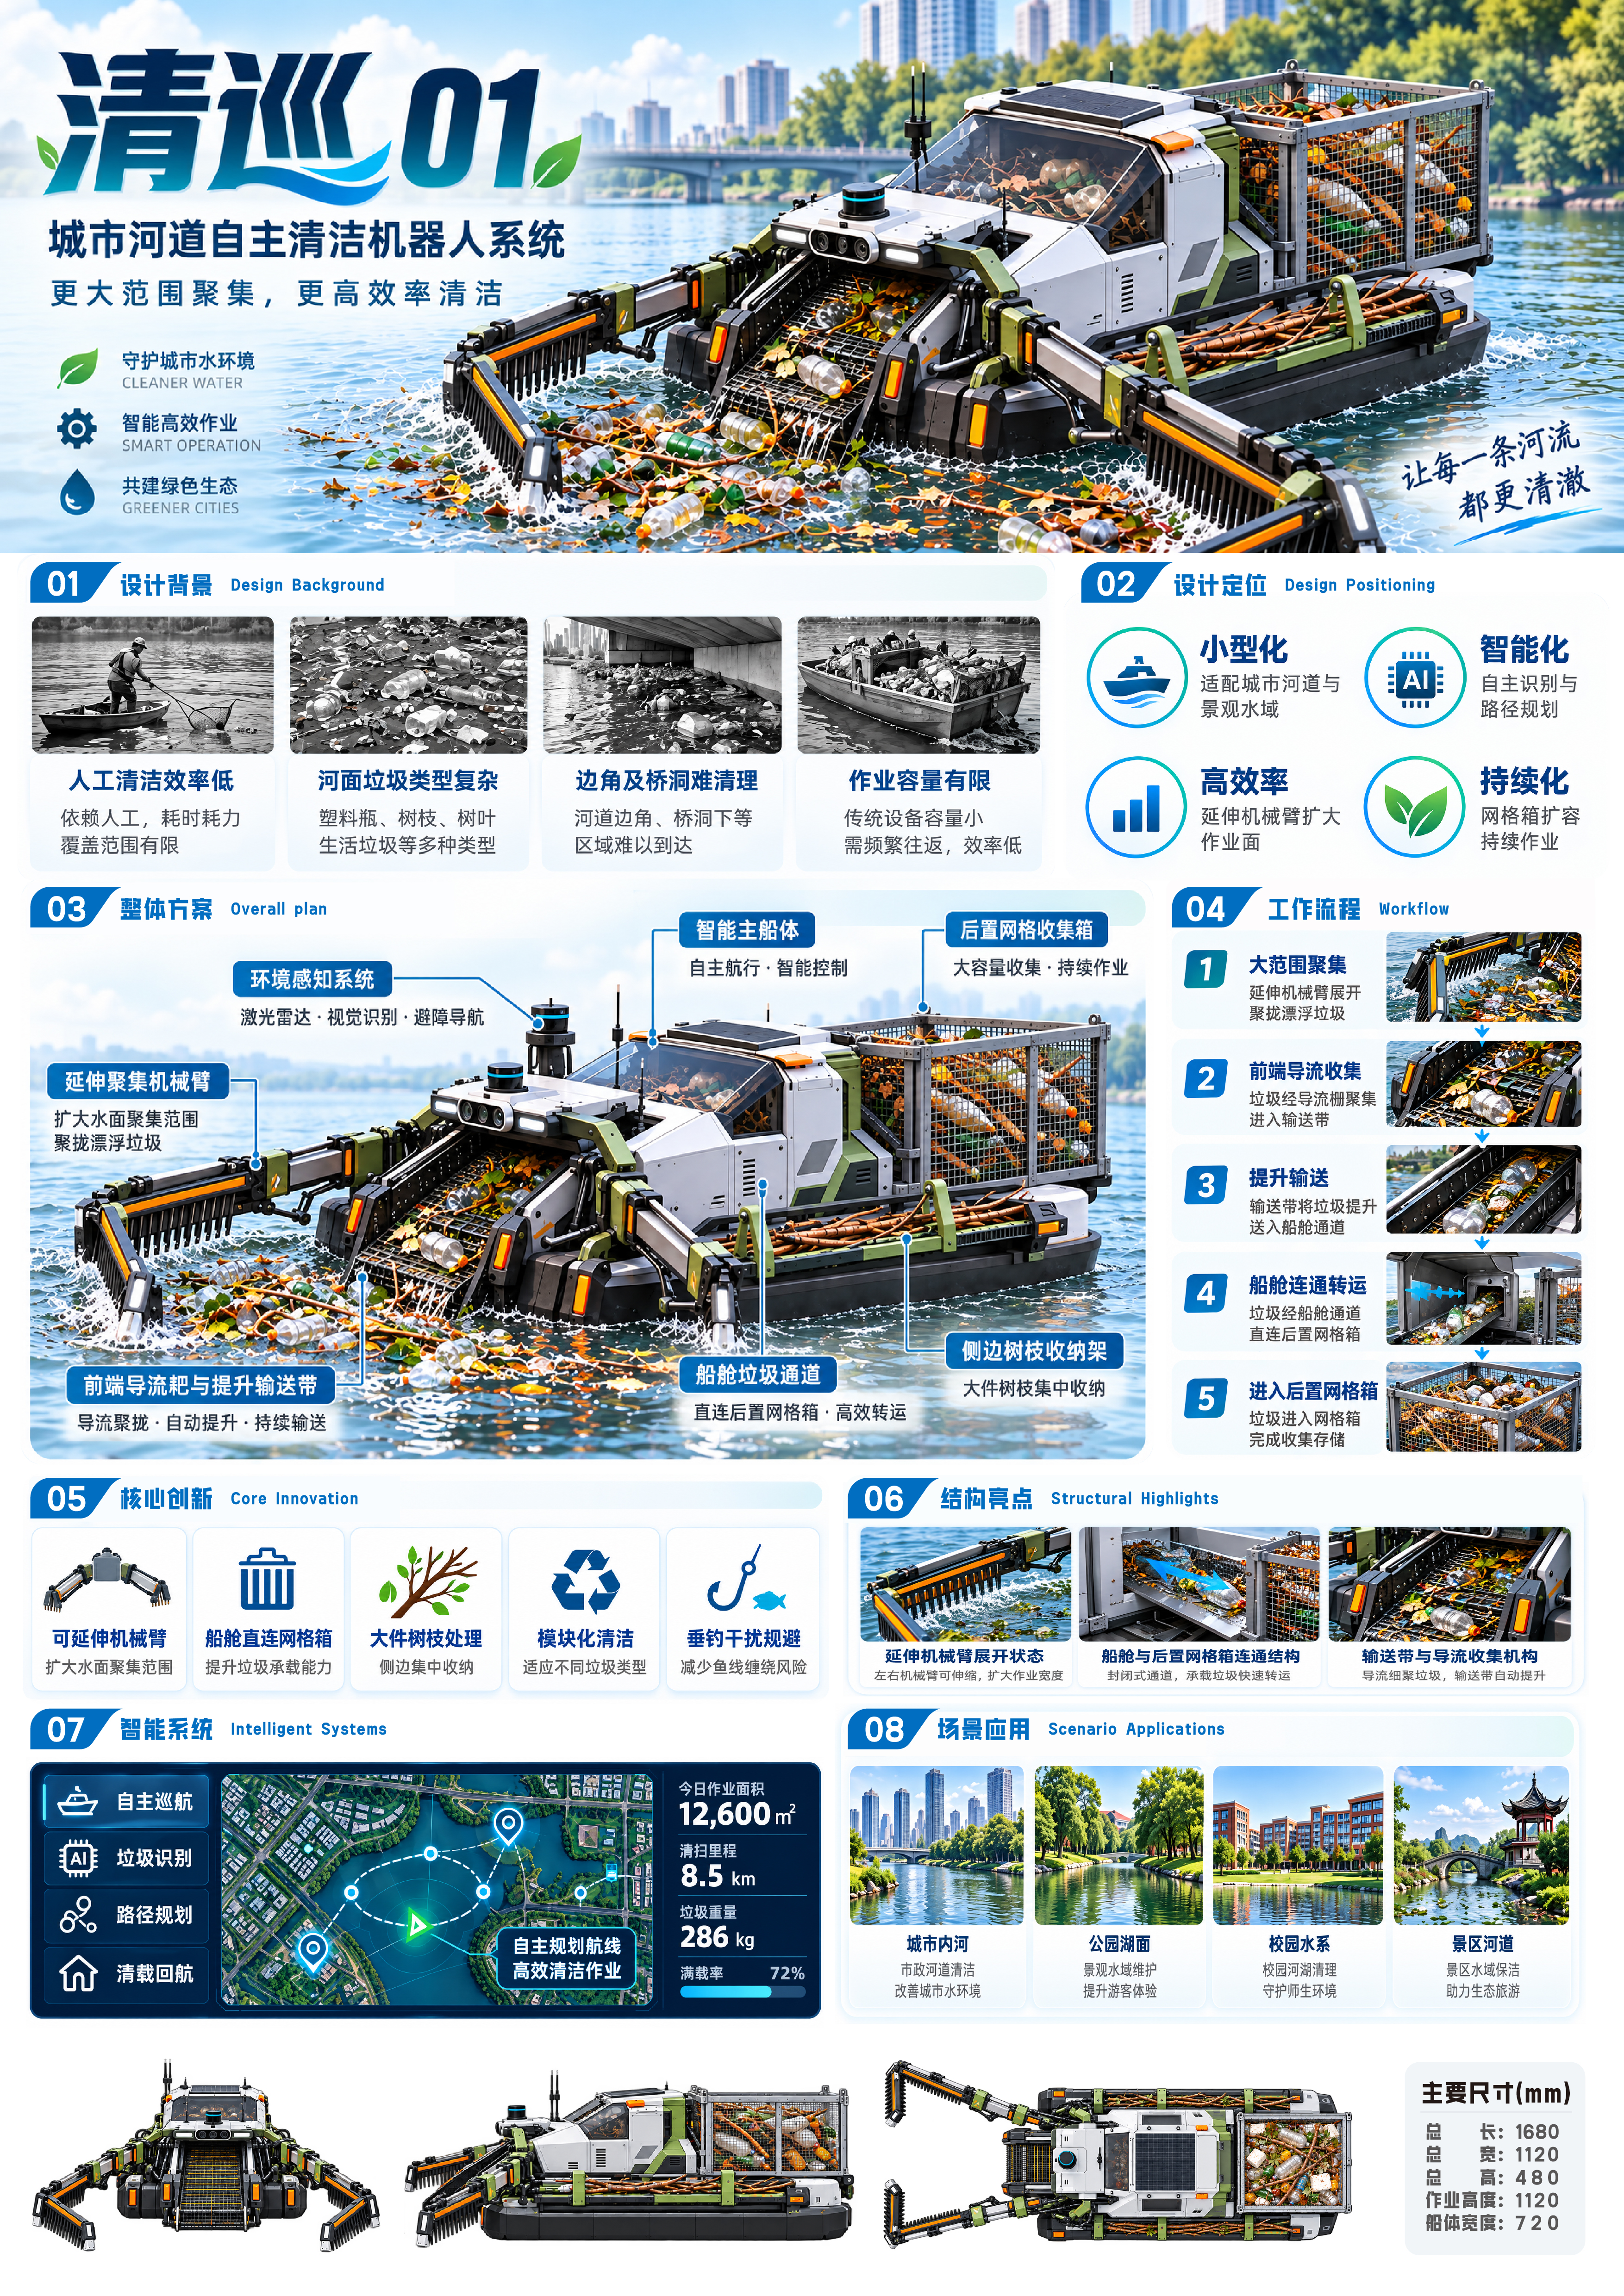
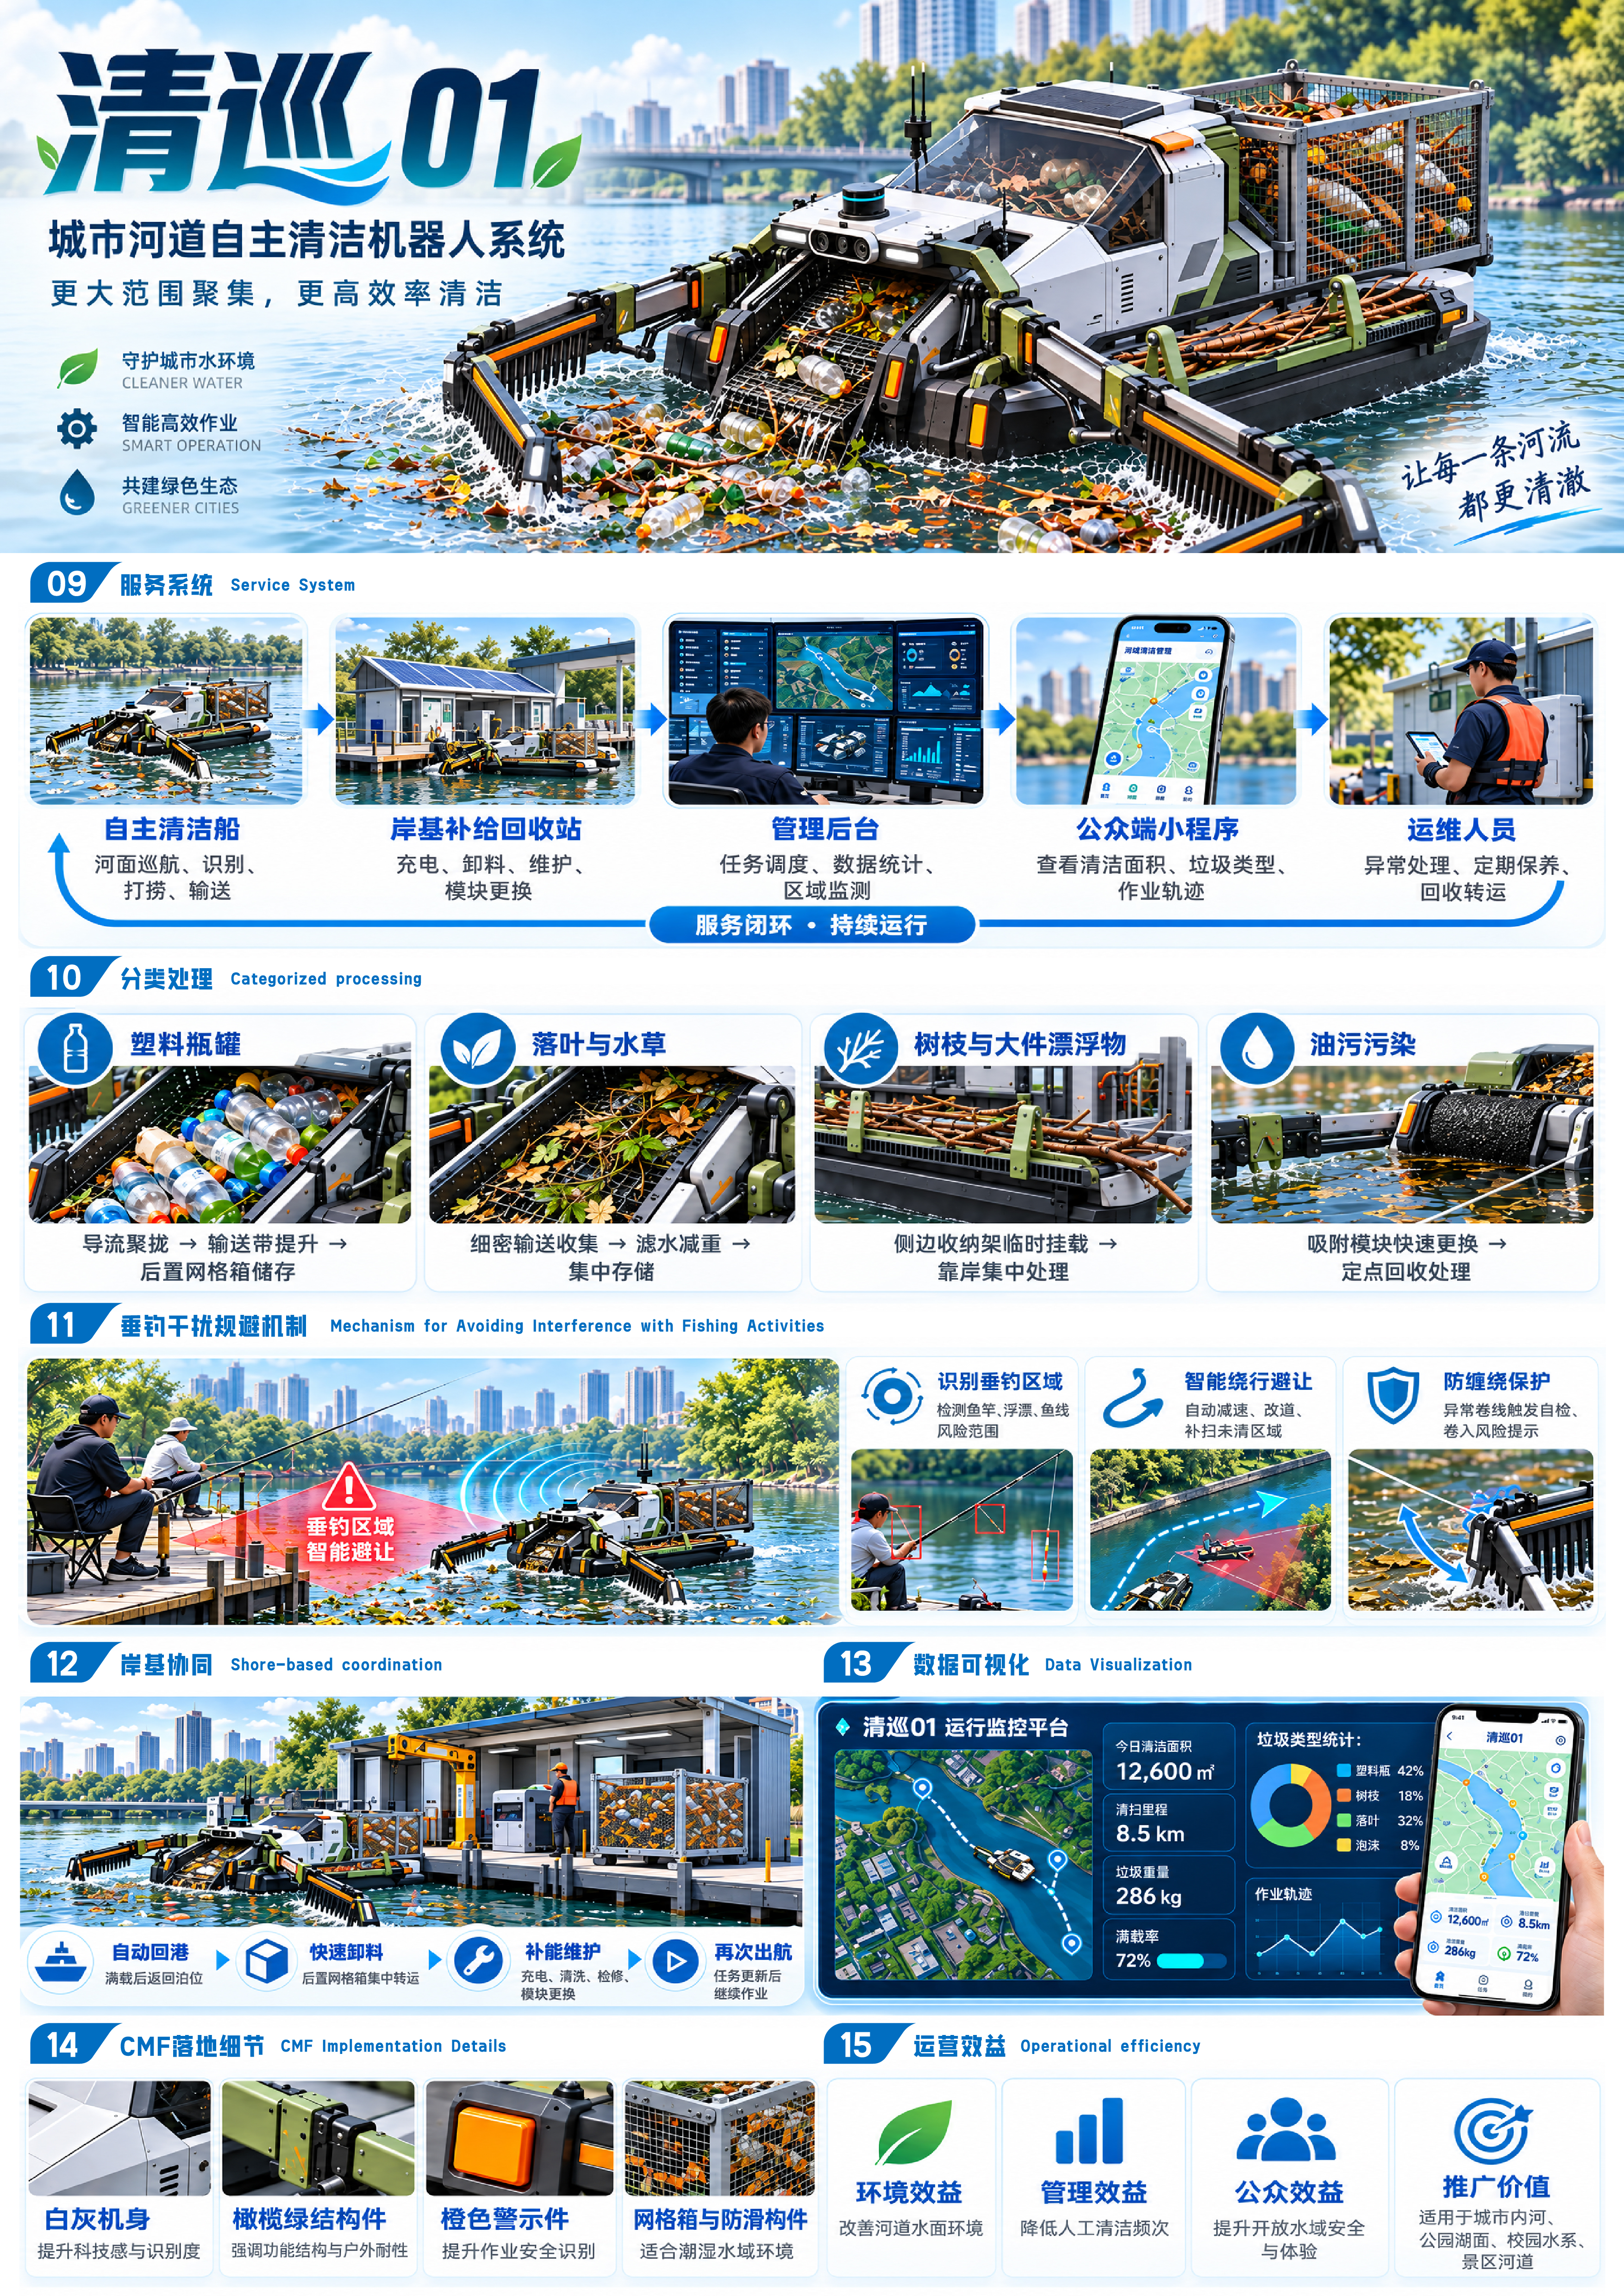
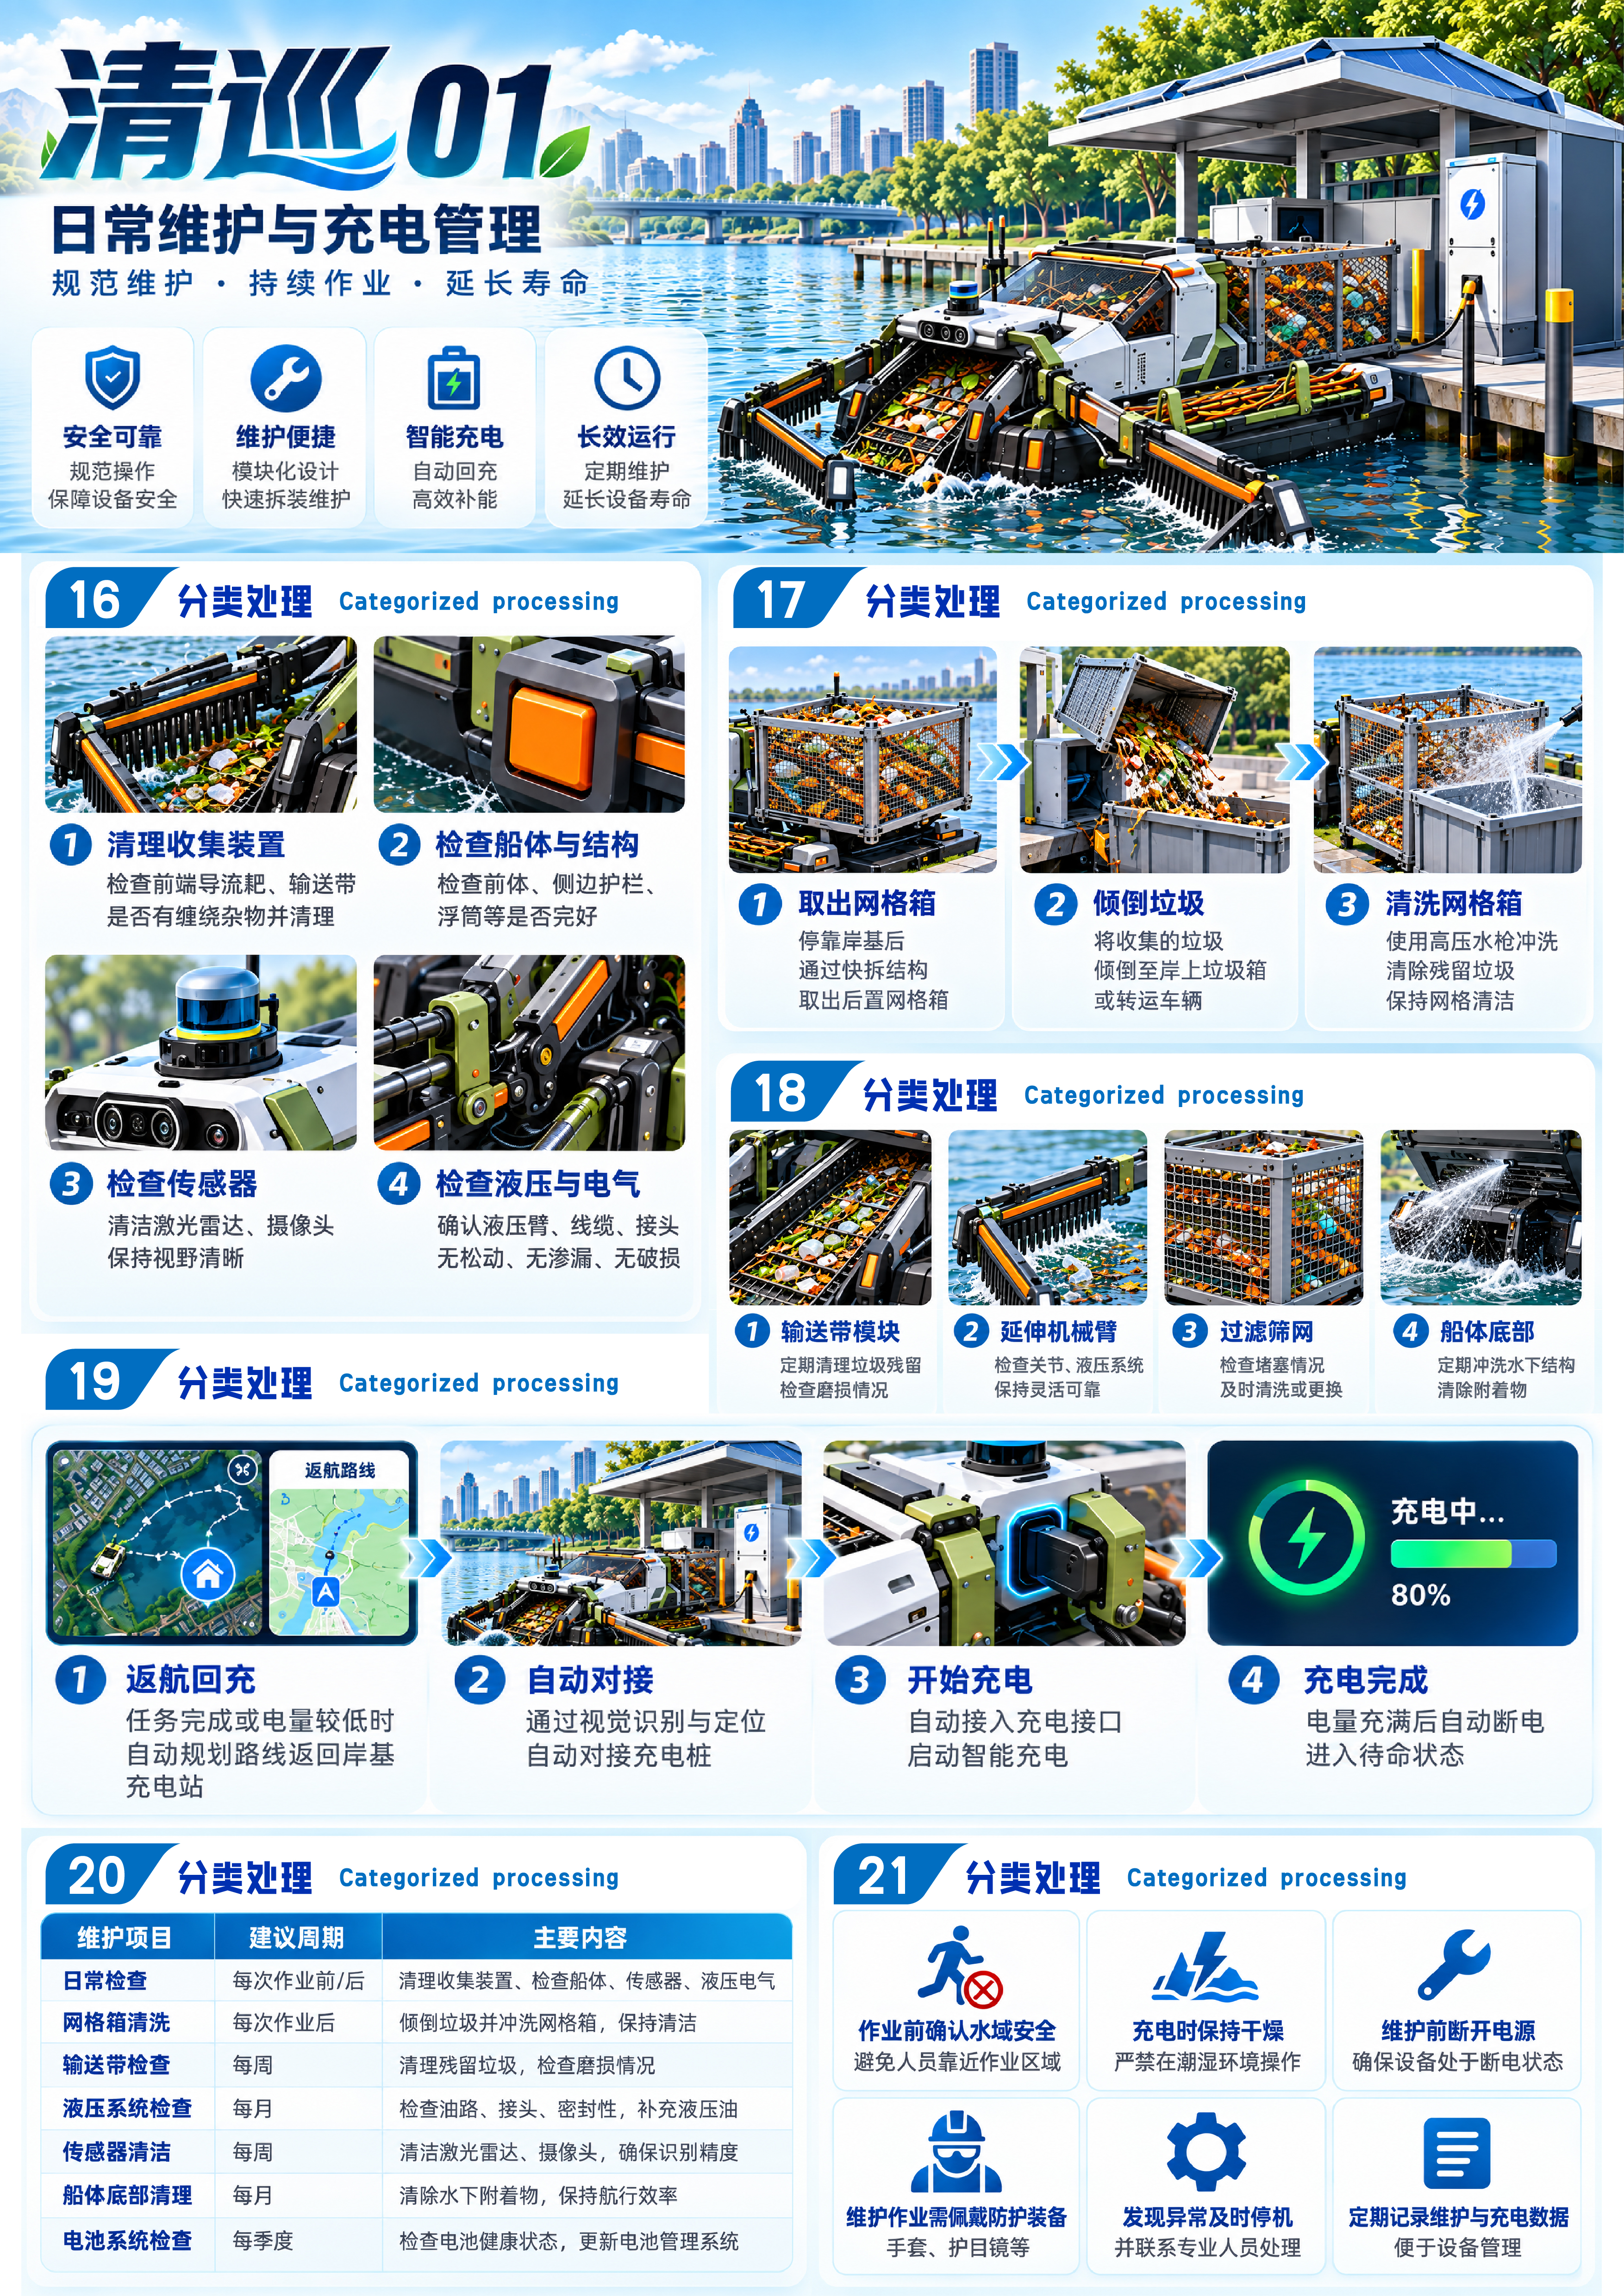
“清巡01”城市河道自主清洁机器人以城市内河、公园湖面、校园水系及景区河道等开放水域为应用场景,针对人工清洁效率低、漂浮垃圾类型复杂、桥洞边角难覆盖、垃圾承载量有限及垂钓鱼线干扰等问题展开设计。机器人采用可伸缩聚拢机械臂扩大作业范围,通过前端导流耙与中央提升输送带完成垃圾聚集、提升与转运,并利用后置大容量网格箱提升持续作业能力;侧边收纳架可处理树枝及大件漂浮物。系统集成视觉识别、路径规划、鱼线规避、满载监测、自动回航与智能充电功能,同时结合岸基补给站、管理后台和公众端,形成“识别—收集—分类—转运—维护—再出航”的完整服务闭环,实现河道保洁的智能化、模块化与持续化。
作品详情
86